Eesti Keel
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






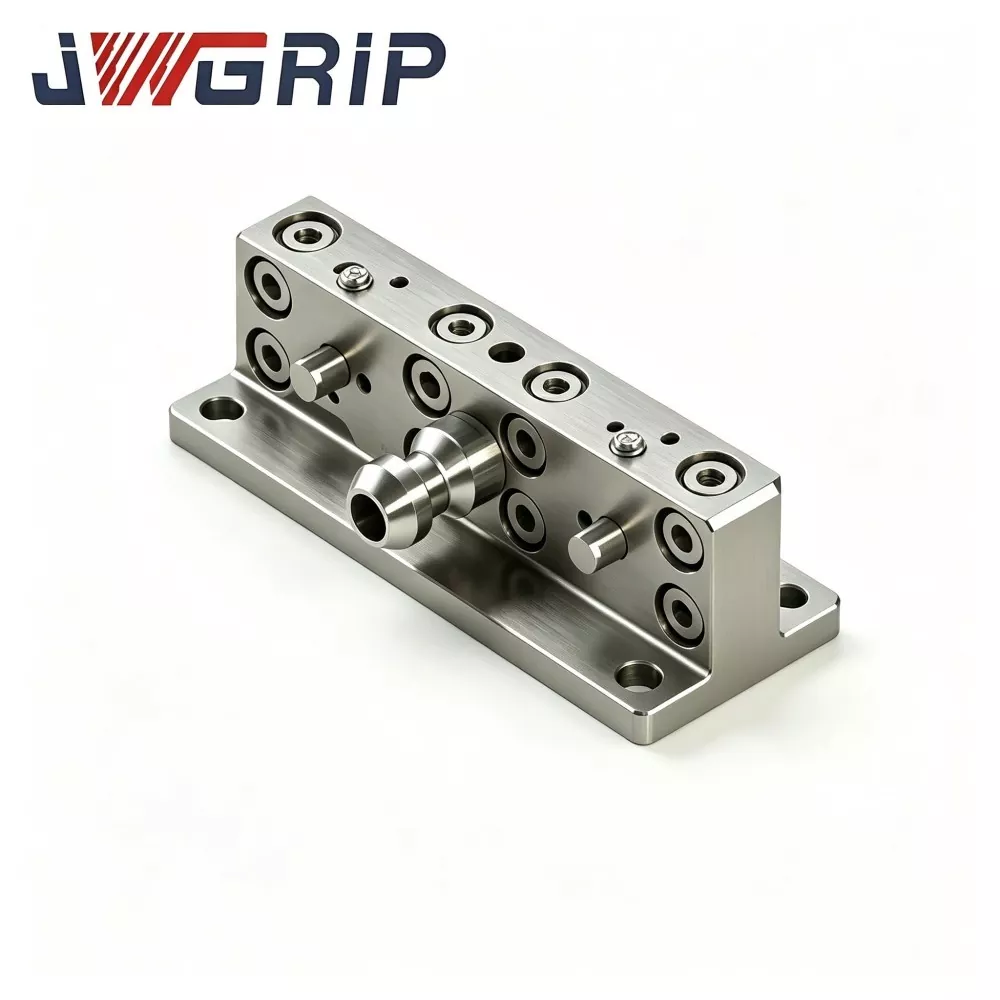
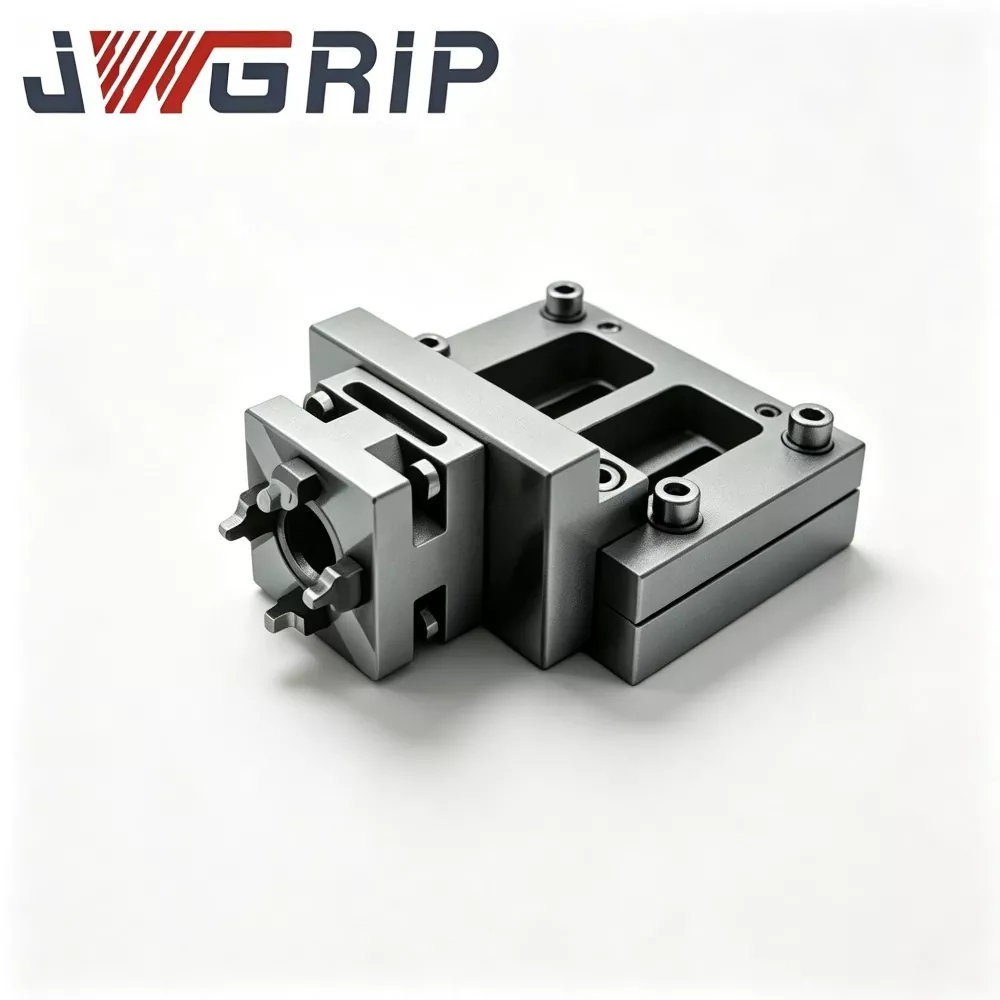
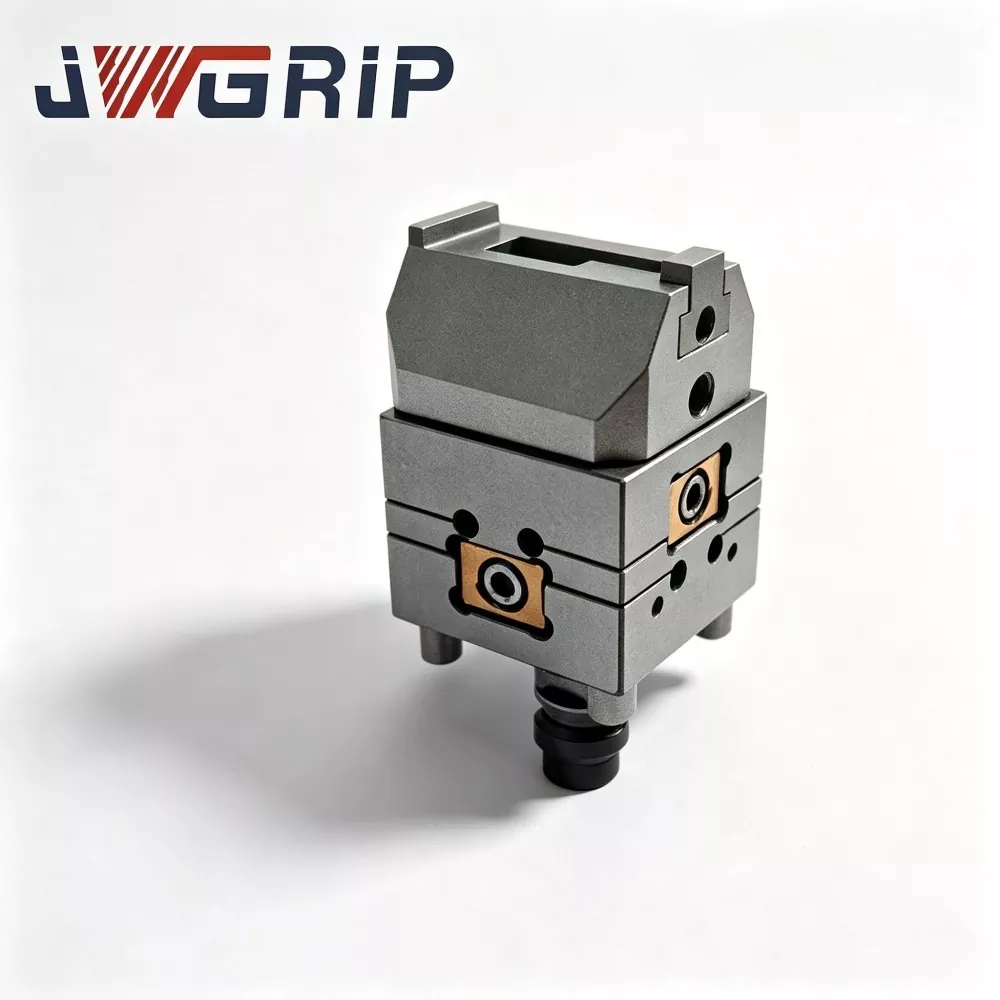
UPC hingede hoob roboti kiirvahetustööriista vahetaja jaoks
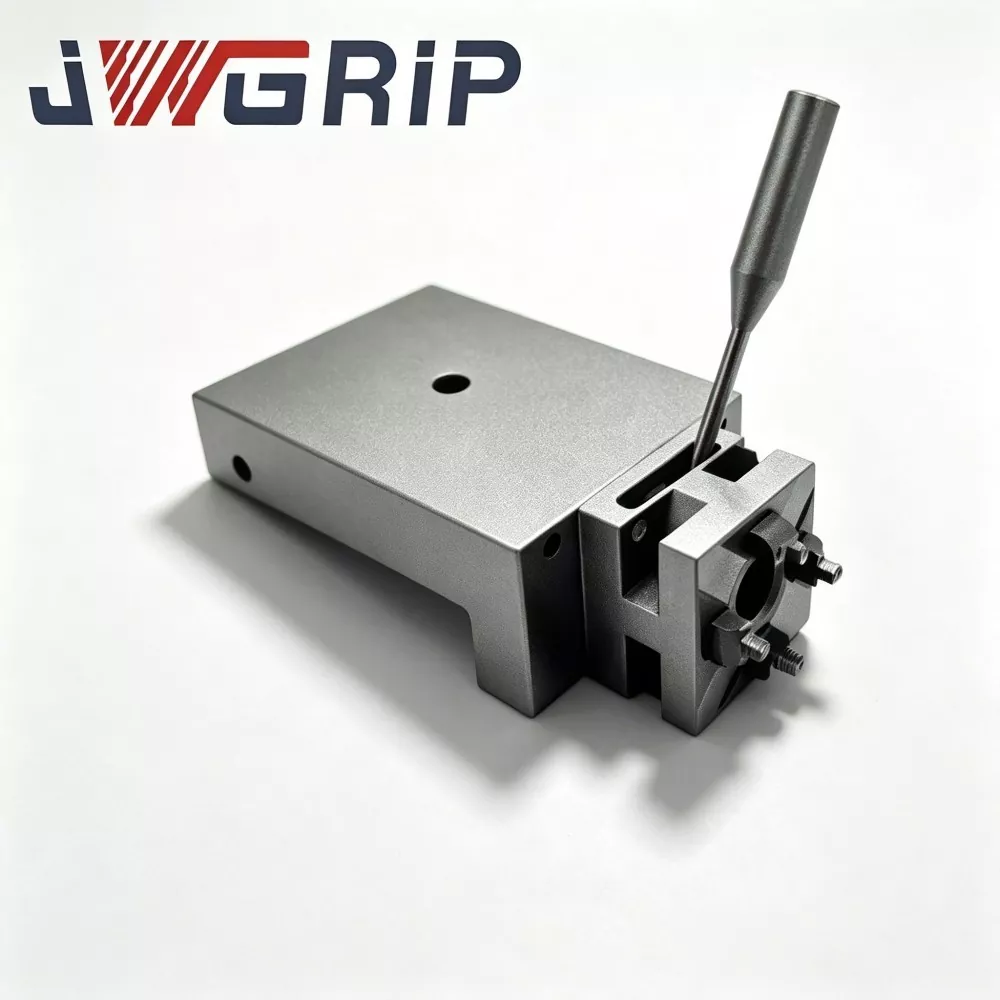
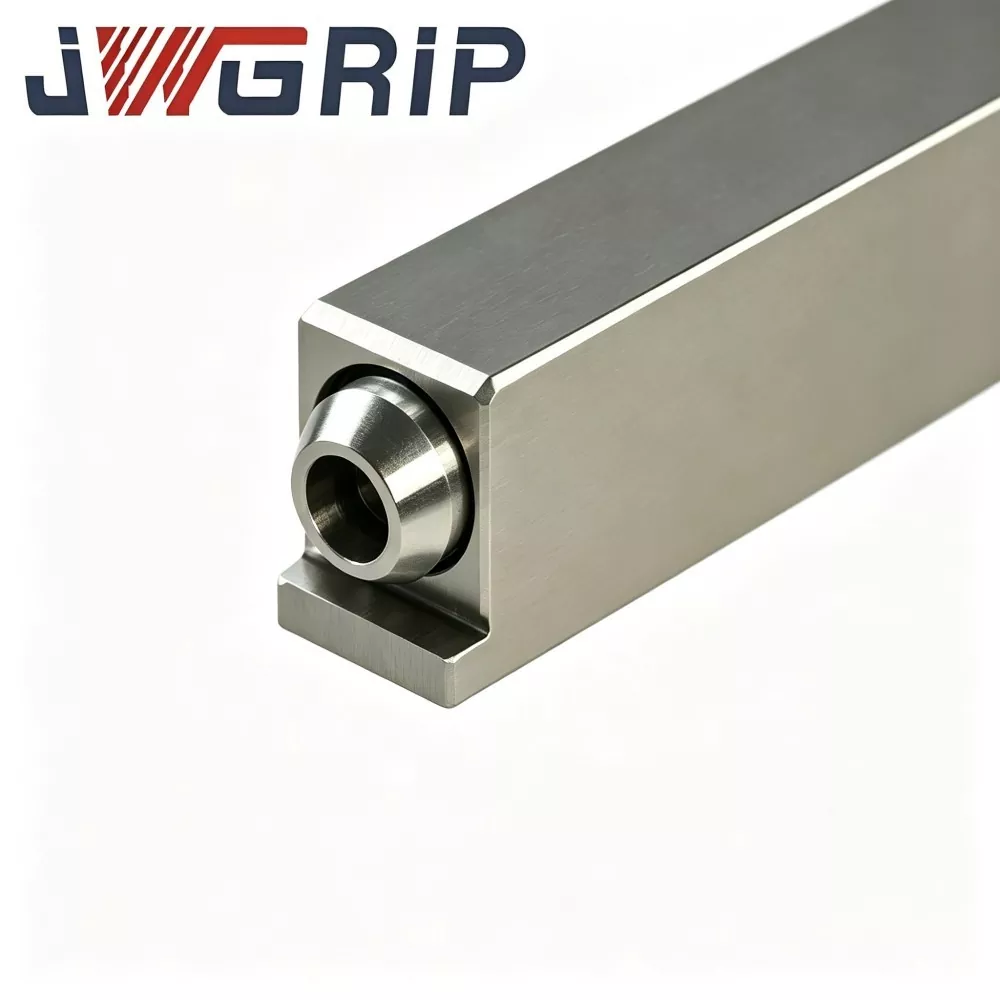
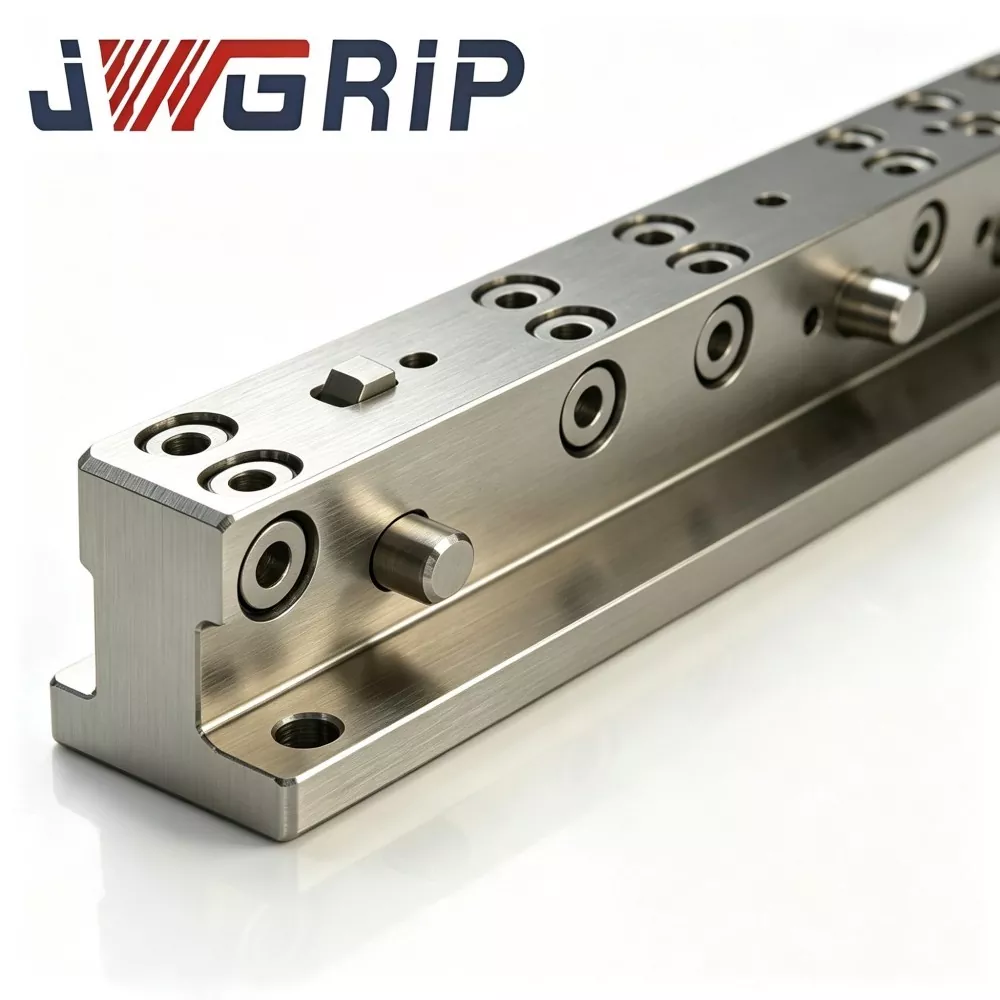
JWGRIP on roboti kiirvahetustööriistade vahetaja UPC hingede hoovastiku professionaalne originaalseadmete tootja eksportija Hiinas. See on põhiline struktuurne ühenduskomponent, mis on spetsiaalselt loodud roboti automaatse kinnitusseadme vahetamise ja mehitamata CNC paindlike tootmiselementide jaoks. Roboti otsaefektori ja UPC nullpunkti kaubaaluste komplektide vahel peamise jõuülekandevahendina toimiv optimeeritud hingede hoob teostab nullpunkti kaubaaluste mehaanilise lukustamise ja avamise puhtalt roboti telje liikumise kaudu, välistades vajaduse täiendavate pneumaatiliste ja hüdrauliliste abiseadmete järele.
Roboti kiirvahetustööriistade vahetaja UPC hingede hoob kasutab ülitäpselt optimeeritud liigendühenduse mehaanilist struktuuri, mis muudab roboti lineaarse liikumise stabiilseks ja usaldusväärseks kaubaaluste kinnitus- ja avamistegevuseks. Kõrgtugevast legeeritud konstruktsiooniterasest valmistatud toode läbib pärast töötlemata töötlemist range pingevabastuse, et kõrvaldada sisemine töötlemispinge ja tagada konstruktsiooni pikaajaline stabiilsus.
Hingeliigeste pinnad on viimistletud täppislihvimisega, mis võimaldab sujuvat tsüklilist hoova liikumist ja suurepärast kulumiskindlust. Ujuva kompensatsioonifunktsiooniga varustatud ühendusõlg suudab roboti dokkimise ajal vastu võtta väikseid korduvaid positsioneerimisvigu, vältides tõhusalt komponentide kinnikiilumist ja väiksematest joondushälvetest põhjustatud konstruktsioonikahjustusi. Seda kasutatakse laialdaselt automatiseeritud CNC-tootmisrakkudes ja valgustusega tootmistsehhides, mis parandab oluliselt pika tsükliga mehitamata kaubaaluste vahetusoperatsioonide stabiilsust ja järjepidevust.
Traditsioonilised roboti kaubaaluste vahetamise lahendused
1. Enamik lahendusi tugineb nullpunkti lukustamise ja avamise lõpuleviimiseks välistele õhusilindritele või hüdraulilistele ajamile, mis on paigaldatud roboti äärikutele. See suurendab õla otsa kaalu, nõuab täiendavat gaasi-vedeliku torustiku paigutust ning mitmekordistab lekke- ja rikkeohtu.
2. Suure tihedusega automatiseeritud tootmisrakkudes segavad liigsed perifeersed torujuhtmed roboti liikumistrajektoore ja vähendavad tõhusat tööruumi.
3. Lihtsad jäigad ühendushoovad ei suuda kompenseerida väiksemaid asendinihkeid roboti dokkimise ajal. Väike positsioneerimisviga tekitab ebanormaalset pinget, mehaanilist kinnikiilumist ja isegi nullpunkti kaubaaluste lukustuskonstruktsioonide püsivaid kahjustusi, mis pikendab seadmete seisakuaega tulede väljalülitamise tootmisel.
Disaini peamised eelised
· Valmistatud ülitugevast legeeritud konstruktsiooniterasest ja töödeldud pingeid vähendava töötlusega pärast töötlemist, et eemaldada lõikamisest põhjustatud sisemine pinge
· Hingeliigeste kontaktpinnad läbivad täpse lihvimise, et tagada sujuv tsükliline hoovastiku liikumine ja väiksem komponentide kulumine
· Sisseehitatud lingi ujuvfunktsioon neelab väikesed joondusvead, mis on põhjustatud roboti korduvast positsioneerimise tolerantsist dokkimise ajal
· Kaubaaluste lukustus-avamistoimingud on täielikult juhitud roboti telje liikumisest, välistades vedeliku toite lisariistvara
· Ühildub otse standardsete UPC-seeria nullpunkti kaubaalustega
Mitme automatiseeritud rakuintegraatori tagasiside kinnitab, et see ühendusõlg lihtsustab roboti haru otsa seadistusi, vähendab perifeersete abiosade kogust ja tugevdab automaatse kaubaaluste vahetamise töökindlust pikaajalise järelevalveta tootmise korral.
Rakenduse väärtus
Roboti kiirvahetusseadmete mehaanilise ülemineku komponendina on JWGRIP UPC liigendühendusõlg Robot Quick Change Tool Changeri jaoks loodud siduma UPC-standarditele vastavate roboti kiirvahetustööriistade vahetajatega. See lahendab kõikumise ülemineku ja asendi peenhäälestuse kompenseerimise väljakutsed tööriistasalvede ja roboti otsaefektori vahel.
Roboti automaatsete tööriistavahetustsüklite ajal on positsioneerimishälbed peaaegu vältimatud, mis on tingitud roboti liigendi positsioneerimise tolerantsist, tööriista-ajakirja paigaldamise nihkest ja kinnitusdetaili läbipainest omakaalu all. Jäigad fikseeritud ühendusstruktuurid annavad dokkimisel tugevaid tugevaid lööke.
Väike tagajärg: kiirvahetusplaadi asukoha määramise tihvti hõõrdumine ja dokkimise kinnikiilumine
Raske tagajärg: roboti reduktori kahjustus, kiirvahetatavate sisemiste lukustussõlmede hävimine, kogu kiirvahetussüsteemi lühenenud kasutusiga
Tavalistel jäikadel ühendustel on nullnurga ujuvkompensatsioonivõime, mis seab kinnitusdetailide paigaldamise täpsusele äärmiselt ranged nõuded. Isegi väike paigaldusviga põhjustab kohapealse dokkimise rikke ja mehaanilise ummistuse projekti juurutamise ajal.
JWGRIP-i hingede hoob kasutab spetsiaalset hingedega hoovastiku arhitektuuri. Säilitades kõrge üldise konstruktsiooni jäikuse, pakub see reguleeritavat ujuvat kompensatsiooni:
Nihutatud asendi hälve dokkimise ajal ja puhvri mehaaniline löögijõud
Lõdvestage täpsusnõuded robotitele ja kiirvahetajatele
Teostage isekohanduva tööriista dokkimisjoondust ja sujuvaid roboti haaramis- ja vabastamisliigutusi
Tasakaalustage kerge kaal ja mehaaniline tugevus, et täita roboti lõppkoormuse piiranguid
UPC liigendühendushooba roboti kiire vahetamise tööriistavahetaja jaoks kasutatakse laialdaselt tööriistade ja ajakirjade üleminekuks, mitme tööriista pöörleva ümberlülitamise ja automaatsete kaubaaluste valimise ja paigutamise ülesannete jaoks. See vähendab kohapealse silumise töökoormust ning pikendab roboti kiirmuutmise töövoogude stabiilsust ja kasutusiga. See on oluline mehaaniline ühendustarvik JWGRIP UPC-ga ühilduvate roboti kiirvahetustööjaamade ehitamisel.
Sisemine struktuurne paigutus
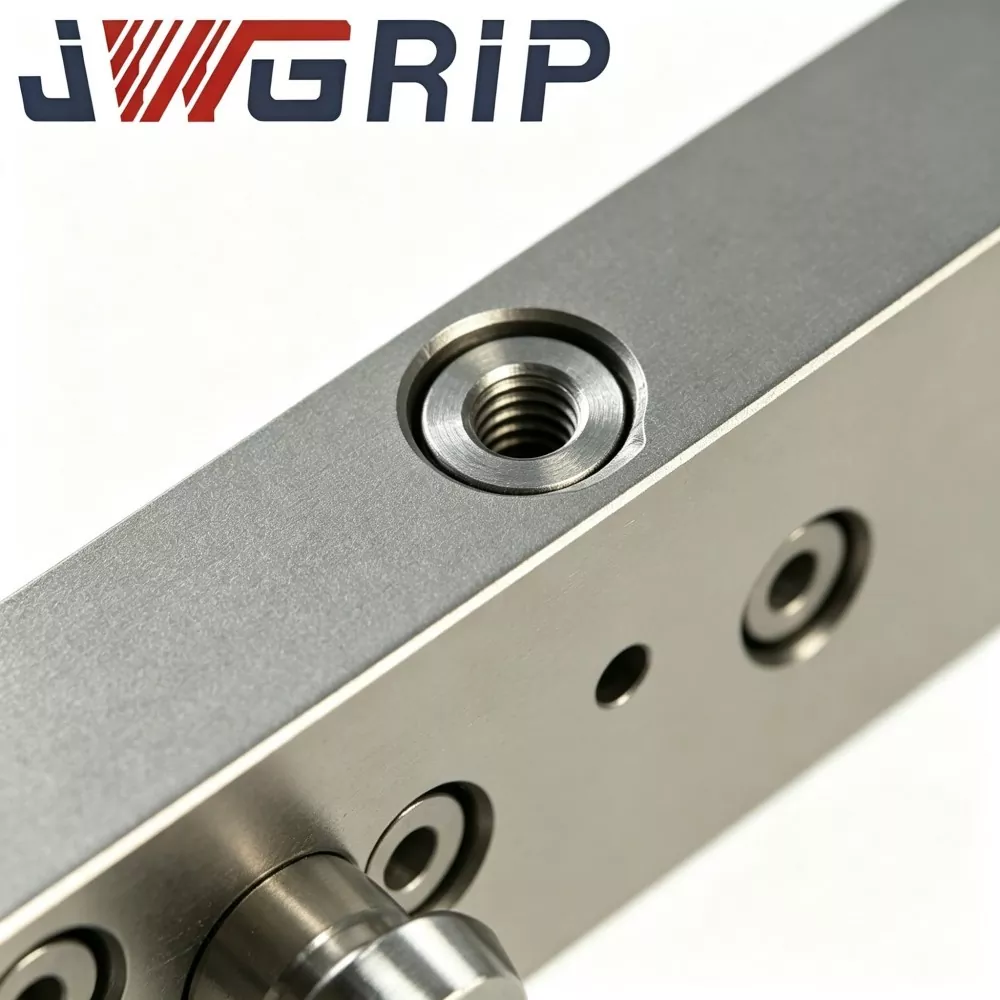
JWGRIP UPC hingetõmbeõlg on kokku pandud mitmest südamikumoodulist: põhiühenduse korpus, kahe hingega pöörlevad liigendid, UPC-standardi kiirvahetatav dokkimisäärik, paigaldusalus, piirdekonstruktsioonid ja määrde-tihendussõlmed.
Peamine hoovakeha: täppistöödeldud ülitugev kosmosesõiduki klassi alumiiniumsulam
Hingedega pöörlevad võllid: kõrgtugev legeerteras, töödeldud karastamise ja karastamise kuumtöötlusega
Igal pöörleval võllil on kulumiskindel puks ja tolmukindel tihenduskonstruktsioon, mis takistab lõikejahutusvedeliku, töökoja tolmu ja metallilaastude sattumist pöörlevatesse hõõrdepaaridesse
Üks liides ühendub roboti kiirvahetustööriista vahetaja äärikuga; teine ots ühendub tööriista-ajakirja-poolse kinnitusega või tööriistaadapteriga
Töömehhanism
1. Kui robot teostab tööriista vahetamise liigutust, juhib roboti otsaefektor kogu hoova.
2. Kiirmuutmise dokkimisfaasis võimaldavad liigendühendused õõtsumist ettemääratud nurga all, et vältida positsioneerimisvigu ja kinnitusdetaili paigaldusvigu. Ujuv kompensatsioon aktiveerub ainult dokkimise joondamise ajal.
3. Kui kiirlukustus on lõppenud, fikseerub piirdekonstruktsioon ja lukustab hingeliigendid. Ühendushoob muundub jäigaks olekuks, kui kõik pöördeliigutused on keelatud, tagades tööriista stabiilse asendi kogu järgneva töötlemisprotseduuri jooksul.
Peamised konkurentsitugevused
1. ±3° ujuvhingede nihke kompenseerimise disain Neelab roboti positsioneerimise kõrvalekalde ja kinnitusdetaili paigaldusvigasid, puhvreid dokib kokkupõrkejõu. Hoiab ära kiirvahetatavate plaatide ja roboti reduktorite tugeva kokkupõrke kahjustused ning hõlbustab kohapealse paigalduse täpsusstandardeid.
2. Kerge, kuid ülitugeva hübriidmaterjali konfiguratsioon Aerospace-klassi ülitugev alumiiniumsulam ühenduskere jaoks vähendab roboti lõppkoormuse koormust. Kuumtöödeldud legeerterasest hingevõllid tagavad suurepärase kulumis- ja väändekindluse, saavutades optimaalse tasakaalu kerge kaalu ja konstruktsiooni töökindluse vahel.
3. Iselülituv sisseehitatud piirpidurdusmehhanism Piiguse vabadusaste lukustub automaatselt kohe pärast dokkimise ja lukustamise lõpetamist. Säilitab töötlemisolekus täieliku jäikuse ja välistab tööriista värisemise. See ühendab ühes seadmes dokkimisfaasi ujuva kompensatsiooni ja töötlemisfaasi kõrge jäikuse.
4. Tolmutihendiga pöörleva võlli puksikomplekt Isoleerib metallilaastud, lõikevedeliku ja tehasetolmu. Vältige hingede pöörleva paari ummistumist ja kiirendatud hõõrdumist. Sobib karmidesse töökodade töötlemiskeskkondadesse ja pikendab hoova kasutusiga.
5. Standardne UPC-spetsiifiline ääriku dokkimisliides Ühendub sujuvalt JWGRIP UPC-robotite kiirvahetustööriistadega ilma täiendavate ääriku muutmistöödeta. Lihtne paigaldamine ja asendamine, mis ühildub turul olevate tavapäraste robotiotste kiirvahetuslahendustega.
6. Paindlik OEM-i mittestandardne kohandamisteenus Vara pikkust, pöörde kompenseerimise nurka, ääriku kinnitusava paigutust ja nominaalset kandevõimet saab kõike reguleerida. Kohandatud lahendused toetavad erinevaid roboti mudeleid ja erinevaid tööriistade-ajakirjade paigutusnõudeid.
Rakenduse stsenaariumid
1. FMS-i paindlikud automatiseerimise tööjaamad Robotid rakendavad automaatset pöördlülitust mitme seadme ja kaubaaluse jaoks. Koos JWGRIP UPC kiirvahetustööriistavahetajatega ületab see dokkimise joondamise raskused, mis on põhjustatud tööriistade ja ajakirjade installimise nihkest.
2. CNC-roboti laadimis- ja mahalaadimisrakud Robotid käsitsevad kinnitusaluseid masinasisese kaubaaluste teisaldamiseks. Hingede hoob neelab dokkimislööke ning parandab järjepidevust ja stabiilsust tootmise ümberlülitusoperatsioonidel.
3. Robotitööriistade ajakirjade puhvri üleminekujaamad Robotid toovad korduvalt mitmesuguseid tööriistu mitme tööriistaga ajakirjadest. Talub tööriista-ajakirja paigaldusvigu ja vähendab dokkimishäirete sagedust.
4. Vormi ja kinnitusdetailide automaatse ümberlülitamise tootmisliinid Teostage automaatne vahetamine vormide, vormidetailide ja rakiste vastu. Vähendage kohapealset silumistööd ja lühendage tööjaama kasutuselevõtutsüklit.
5. Mittestandardsete automatiseerimisseadmete moderniseerimine Lisage olemasolevatele roboti otsaefektoritele ujuva ühilduvuse funktsioon. Kogu kiirvahetuskomplekti pole vaja välja vahetada.
Paigaldamise etapid
1. Enne paigaldamist pühkige UPC kiirvahetusääriku ja ühendusõla dokkimisääriku kontaktpinnad puhtaks. Eemaldage laastud ja õlisaaste, saavutage tasane pind. Vältige liigendliigendi kallutatud kinnitusest põhjustatud lisapingeid.
2. Pingutage ääriku ühenduspoldid rangelt, järgides määratud pöördemomendi väärtust. Ülepöördemomendiga kinnitamine on keelatud, et vältida hoova deformatsiooni ja hinge kinnikiilumist.
3. Postmonteerige, pöörake käsitsi hoova, et kontrollida, et hinge liikumine kulgeb sujuvalt, ilma kleepumiseta. Veenduge, et piirpeatusstruktuurid töötavad normaalselt.
4. Täielik roboti sisseõpetamise silumine. Seadistage mõistlik dokkimiskiirus. Keelake kiire kõvalöökidega dokkimine, et vältida hingede kompensatsiooninurga ületamist ja mehhanismi ülekoormuse ohtu.
5. Pärast kiirmuutmislukustusprotseduuri lõpetamist veenduge, et piir-seiskamismehhanism on lukustatud hoova pöördevabaduse ja tööriista võnkumist ei esine, seejärel võite alustada töö- või töötlemistoimingutega.
6. Tehke rutiinset hooldust: määrige hingevõlli määrdepunkte ajakava järgi. Selge laastude kogunemine võlli tihendiosade ümber. Kontrollige pukside kulumise seisukorda, kui hingede liikumine muutub aeglaseks.
7. Ärge kunagi teostage lõikamis- või suure koormusega töötlemistoiminguid enne, kui kiirlukustus on lõppenud. Kaitske liigendühendusi külgmise pöördemomendi koormuse eest ja vältige hoovastiku püsivaid kahjustusi.
Vigade diagnoosimise ja lahendamise juhend
1. Rikkenähtus: sagedane dokkimistõrge ja mehaaniline ummistus roboti kiirvahetuse ajal
Võimalikud põhjused: ebapiisav hingede kõikumise kompensatsiooni ulatus; roboti õppetee liigne kõrvalekalle; viltune äärikukinnitus; hingevõllidesse kinni jäänud metallilaastud
Vastumeetmed: kontrollige normaalset hingede pöörde jõudlust; optimeerida roboti liikumistrajektoori; ääriku paralleelsus uuesti kalibreerida; puhastage võlli tihenditsoonide ümbrusest laastudest
2. Rikkenähtus: pärast lukustamist ilmneb tööriista kõikumine
Võimalikud põhjused: piir-stoppmehhanismi mittetäielik haardumine; UPC kiirvahetustööriistade vahetaja pole täielikult lukustatud; ääriku kinnituspoldid lahti
Vastumeetmed: kontrollige pidurikonstruktsiooni täielikku haardumist; kontrollige veel kord UPC kiirmuutmise lukustuse olekut; keerake ääriku ühenduspoldid uuesti kinni
3. Rikkenähtus: liigendliigendi õõts on jäik või täielikult kinni jäänud
Võimalikud põhjused: laastud ja lõikejahutusvedelik tungivad hinge puksi; puksi komponentide kulumine; pöörleva võlli deformatsioon
Vastumeetmed: võtke lahti ja loputage hingede sisemised saasteained; vahetada välja kulunud puksid; võlli deformatsiooni ilmnemisel asendage kogu ühendushoob
4. Vea nähtus: hoova deformatsioon või pragude kahjustus
Võimalikud põhjused: töökoormus ületab nimikoormuse; vägivaldne dokkimismõju; lukustamata hinge tingimustes rakendatud lõikemoment
Vastumeetmed: lõpetage kasutamine ja vahetage hoob välja; ümber hinnata praktilisi koormusparameetreid; tagage kiirvahetuslukustuse lõpetamine enne töötlemise alustamist
Pakkimine ja saatmise korraldamine
Pinna roostevastast töötlust rakendatakse igale JWGRIP UPC liigendhoovale. Hingevõlli positsioonid on kaetud roostevastase määrdega, seejärel pakitakse iga üksus eraldi PE-kaitsekotiga.
Väikeste partiide tellimused pakitakse raskeveokite karpidesse. Hulgiprojektide tellimuste puhul kasutatakse põrutuskindlaid puidust korpuseid, mis on varustatud puhverpolstermaterjaliga, mis kaitseb äärikute dokkimispindu ja hingede pöörlevaid sõlmesid transpordikahjustuste eest.
Täielikud paigaldus-kasutuselevõtu tehnilised dokumendid on lisatud igale saadetisele.
Standardne tootmisaeg: 10-17 tööpäeva. Valitud standardspetsifikatsioonid säilitavad saatmisvalmis laoseisu.
Saadaval on tasuta proovi hindamine; veokulude näidised peavad võtma ostjad.
OEM-i mittekohandatud tellimused toetavad käe pikkuse, kompensatsiooninurga ja ääriku avade paigutuse muutmist.
Müügijärgne tugi
Paigaldamise ja kasutuselevõtu küsimustes pakutakse tehnilist dokumentatsiooni ja kaugjuhitavat veebipõhist juhendamist.
Kuluvaid varuosi, nagu hinge puksid, saab iseseisvalt välja vahetamiseks osta.
Hulgiprojektide tellimuste korral saab soovi korral korraldada tasulise kohapealse kasutuselevõtu teenuse.
KKK
1. küsimus: kas JWGRIP UPC hingede hoob talub töötlemise lõikemomenti?
V: Ei. UPC hingede hoob roboti kiirvahetustööriistade vahetaja jaoks pakub ainult ujuvat kompensatsiooni kiirvahetuse dokkimisfaasi jaoks. Pärast lukustamist lukustab limit-stopp-konstruktsioon kõik pöörde liikumised. Töötlemise lõikekoormus peab täielikult kandma JWGRIP UPC kiirvahetustööriista vahetaja. Hingeliigendid ei tohi kunagi võtta lõikemomenti.
Q2: Kas pöördekompensatsiooni nurga uuendamine on teostatav?
V: Standardse spetsifikatsiooniga on kaasas ±3° pöördekompensatsioon. Suuremat kompensatsiooninurka saab realiseerida OEM-i kohandamisteenuse kaudu. Pange tähele, et laiendatud kompensatsiooninurk vähendab üldist konstruktsiooni jäikust, mistõttu on vajalik roboti lõppkoormuse hindamine.
K3: Kas see toetab kolmanda osapoole mitte-UPC-robotite kiirvahetusplaate?
V: Standardversioon kasutab UPC-standardi ääriku liidest. Kohandatud äärikuava paigutust saab töödelda alternatiivsete kiirvahetussüsteemide kohandamiseks.
Q4: Kas kulunud hingede pukse saab eraldi välja vahetada?
V: Jah. Puksid on defineeritud kui kuluvad varuosad ning neid saab eraldi hankida ja vahetada. Kui pöörlev võll deformeerub, tuleb hoovastik täielikult välja vahetada.
K5: Kas see ühendusvars sobib suure kandevõimega robotirakenduste jaoks?
V: Standardmudel toetab maksimaalselt 80 kg roboti otsakoormust. Suure koormuse stsenaariumide jaoks tuleks valida tugevdatud kohandatud variant. Enne lõplikku valikut kinnitage alati roboti lõppkoormuse reiting.
Võrdluspunktide valik
JWGRIP UPC hingede hoob toimib ujuva ülemineku mehaanilise riistvarana roboti kiirvahetussüsteemide jaoks. Selle põhiväärtus seisneb positsioonihälbe mõju tasakaalustamises dokkimisetapis ja silumisraskuste vähendamises robotite automatiseerimise tööjaamades.
Esmalt kinnitage roboti tegelik lõppkoormus; ei tohi kunagi ületada toote nimikandevõimet.
Veenduge, et dokkimisäärik vastab UPC standardi spetsifikatsioonidele.
Suure armatuuri paigaldusnihkega projektide puhul võite kaaluda eritellimusel valmistatud suuremat pöördekompensatsiooni nurka, samal ajal tuleb konstruktsiooni üldist jäikust põhjalikult hinnata.
Eelistage viimistletud seadmeid, mis on varustatud tolmukindla tihendi ja integreeritud piirtõkkekonstruktsioonidega. Vältige lihtsaid kaitsmata hoovastiku versioone, mis võivad tolmuses, laastudega töökojakeskkonnas silmitsi seista hingede kiire kulumisega.
Saada päring
Kontaktinfo
-
Aadress
44, Daning Entrepreneurship Road, Humen Town, Dongguani linn, Guangdongi provints, Hiina
-
Tel
-
Meil
Tere tulemast saatma päringut JWGRIP-ile. Meie professionaalne tehniline ja müügimeeskond pakub tasuta kinnituste valikut, kohandatud lahenduse disaini ja täpset hinnapakkumist.
Uudiste soovitused