Eesti Keel
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Professionaalne Robot Quick Change Gripper seeria tootja tööstusautomaatika jaoks
Robot Quick Change Gripper Series automatiseerimisele keskendunud moderniseerimise tarnijanaJWGRIPtarnib kandiku ühendusadaptereid, robotiotsa haardemooduleid ja liigendatud haaratsvarsi koos mehaanilise väsimustesti ja standardiseeritud partii tootmisega CNC-töökodadele ja automaatikaintegraatoritele, kes tegelevad osalise liiniga automatiseerimisega, säilitades samal ajal olemasoleva käsitsi juhitava tööhoidmise infrastruktuuri. See robotipoolne lülitusriistvara eemaldab peamised uuendustõkked ilma armatuuri täielikku väljavahetamist. Seotud UPC Zero Point Positioning Series jaNullpunkti kaubaaluste seeria, see loob täielikud automatiseeritud materjalikäsitluse töövood, mis tagab sujuva töödeldava detaili ülekandmise robotiga juhitava ja käsitsi seadistatava jaama vahel. Masstootmises rakendatakse rangeid mehaanilisi lukustuskäike ja positsioneerimistihvtide tolerantsi kontrolle, et tagada pikaajaline asukoha kindlaksmääramise stabiilsus segatud käsitsi automatiseeritud tootmistingimustes.
Veateade
Paljudel masinatöökodadel on juba küpsed käsitsi kinnitussüsteemid. Kui tehase juhid kavatsevad kasutusele võtta robotkäitlemise, eeldavad nad sageli, et ainuüksi robotkäe ostmine annab tuled väljas. Tegelikkuses on roboti kehad ainult liikumist teostavad seadmed. Ilma sobiva lõppefektori lülitusriistvarata ei saa robotid tootmiskohas olemasolevaid kaubaaluseid ja kinnitusi usaldusväärselt haarata, tõsta ega määrata.
Milliseid negatiivseid tagajärgi põhjustab halvasti sobitatud roboti haarderiistvara?
Roboti kiirel liikumisel võib tekkida lahtine ühendus, nihkes haaramisasend või kaubaaluste juhuslik mahakukkumine. Paljud automatiseerimisprojektid kannatavad madala tööajaga mitte roboti kontrolleri vigade tõttu, vaid roboti ääriku ja tooriku kandjate vahelise ühildumatu ühendusriistvara tõttu.
Kuidas säilitada olemasolevaid käsitsi seadistamise töövooge pärast roboti riistvara lisamist?
Paljud varased automatiseerimise teisendusskeemid sunnivad töökodasid valima täisautomaatse režiimi ja loobuma mugavast käsitsi sekkumisest. Reaalses väikeses partiides segatootmises peavad operaatorid ikkagi käsitsi laadima erikujulisi toorikuid, kontrollima pooltooteid või tegelema tooriku hädaolukorra lahtivõtmisega.
Kas robotiotsa lülitusriistvara kasutatakse ainult täielikult järelevalveta masstootmise jaoks?
See on tavaline arusaamatus. Samuti pakub see suurepärast väärtust poolautomaatsete hübriidrežiimi töökodade jaoks. Operaatorid saavad keerulisi käsitsi ettevalmistustöid võrguühenduseta lõpetada ja korduvate kaubaaluste transportimise ülesannete eest vastutavad robotid.
Funktsionaalsed erinevused
Roboti kiirvahetusega haaratsialuse ühendus: see vahepealne ühenduskomponent loob stabiilse mehaanilise sobitussuhte haardemoodulite ja sihtaluste vahel. See neelab väiksemaid positsioonihälbeid, mis on põhjustatud roboti liikumise positsioneerimise vigadest, vältides mehaaniliste struktuuride vahelist jäika kokkupõrkekahjustust kiirete ülekandetsüklite ajal.
N160 roboti kiirvahetusmoodul: see südamiku äärikule paigaldatud moodul toimib otse roboti väljundäärikule paigaldatud põhiseadmena. See pakub standardiseeritud lukustusliidest järgnevate haaratsite jaoks, võimaldades erinevate otsatööriistade kiiret vahetamist ilma robotiprogrammi parameetreid korduvalt muutmata.
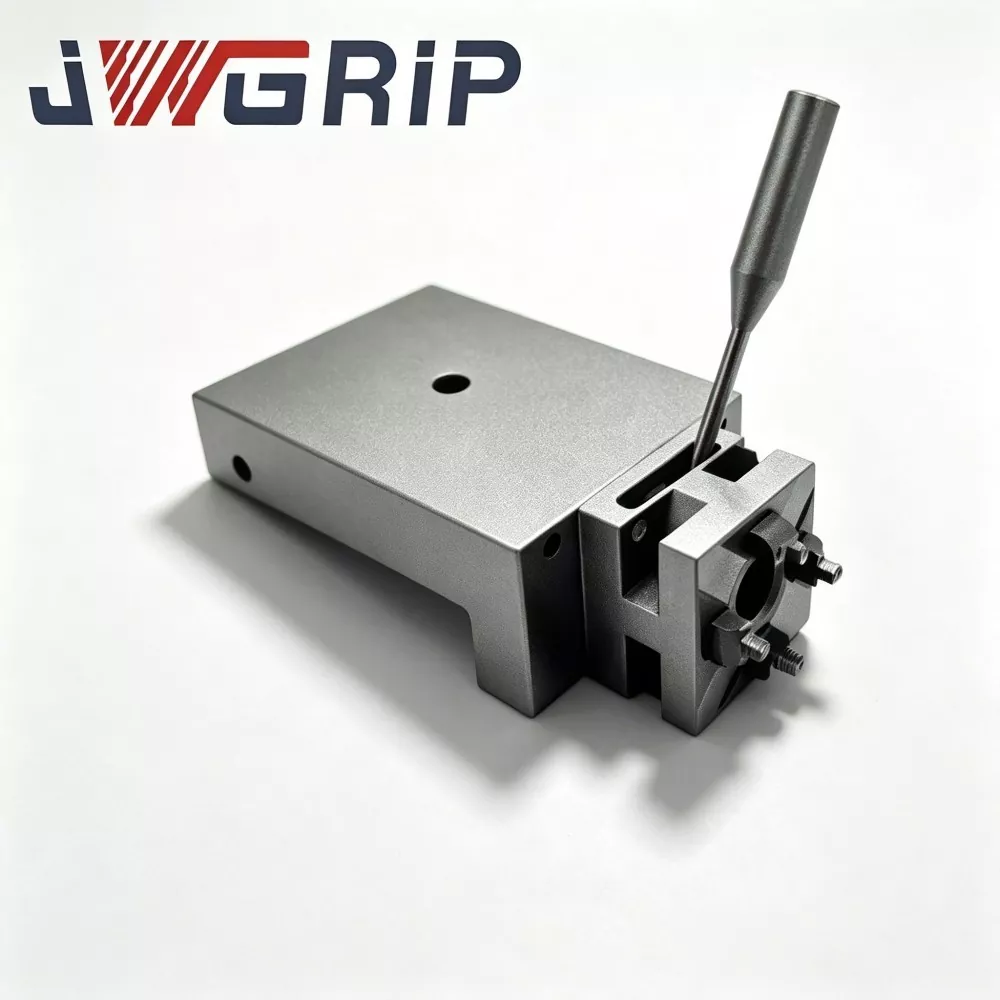
N160 hingetõmbehoob roboti kiirvahetushaaratsile: liigutatav käsivars, mis puutub füüsiliselt kokku kaubaaluse väliskontuuridega. Selle struktuurne piirjoon on optimeeritud vastavalt kaubaaluse servade geomeetriale, pakkudes stabiilset mähkimisstiilis haardejõudu. See hoiab ära libisemise kiirenduse ja aeglustamise ajal roboti trajektoori liikumise ajal.
Põhilised hindamisnäitajad
Kuidas kontrollida, kas nimikoormus vastab tegelikele tootmisvajadustele?
Kasutajad ei saa lihtsalt viidata robotkäe nimikoormuse andmetele. Nad peavad arvutama kogukaalu, sealhulgas haaratsmooduli, hoova, kaubaaluse, kinnitusdetaili ja tooriku. Komposiitkoormuse ületamine kiirendab mehaanilist kulumist ja põhjustab varjatud kukkumisohtu.
Miks on haardetoimingu korduva positsioneerimise täpsus võrdselt oluline kui padruni nullpunkti täpsus?
Isegi kui masinapoolsete padrunite täpsus on mikroni suurune, siis kui robothaarats tekitab kaubaaluste korjamise ja paigutamise ajal suuri asendihälbeid, väheneb süsteemi üldine täpsus oluliselt. Haardepoolne positsioneerimisviga kandub edasi kogu tööhoidmisaasale.
Milliseid keskkonnategureid tuleks robotiotsa riistvara puhul arvestada?
Roboti tööorganid töötavad tööpinkide perifeersetes tsoonides, mida pritsib lõikav jahutusvedelik, metallilaastud ja õliudu. Riistvara pinnatöötlus ja tihendusomadused peavad olema vastupidavad korrosioonile ja laastude kinnikiilumisele liigendite liikumiskohtades.
Kuidas teostada sujuvat dokkimist perifeerse nullpunkti tööhoidmise riistvaraga?
Milliseid eeldusi on vaja UPC Zero Point Positioning Seriesiga koostööks?
Säilitage sihtaluste jaoks ühtsed väliskontuuri haaramismõõtmed. Hingede hoova geomeetria peab vastama UPC-seeria kaubaaluste servastruktuurile, et robotid saaksid robotiga ühilduvate kaubaaluste puhul stabiilselt komplekteerida.
Milliseid eeliseid toob Zero Point Kaubaaluste seeriaga sobitamine?
Kandiku ühendusadapteriga saavad robotid hakkama ka tavaliste käsitsi kasutatavate kaubaalustega. Poed ei pea kõiki olemasolevaid kaubaaluseid välja vahetama, et teostada poolautomaatset teisendust, mis kaitseb varasemaid riistvarainvesteeringuid.
Milliseid varjatud riske tuleks hübriidrežiimis töötamisel vältida?
Vältige erinevate välismõõtmetega kaubaaluste segakasutust ühes roboti tööpiirkonnas. Erinevad kontuuride suurused põhjustavad valesid haaramispositsioone. Range kaubaaluste klassifitseerimise juhtimine tuleks läbi viia kohapeal.
Riistvara materjali ja protsessi omadused
Haardemoodulite ja ühendushoobade peamised konstruktsioonid on valmistatud ülitugevast legeerterasest. Võtme kontakt- ja lukustuspinnad saavad karburiseeriva karastuse ja täppislihvimise. Iga valmis komponent läbib enne saatmist korduva haaratsi vabastamise tsüklilise väsimustesti. Konstruktsioonide deformatsiooni kontrollitakse rangelt nimikoormusega täiskoormuse tingimustes.
Äärikuühenduse mõõtmed järgivad peavoolu tööstusroboti liidese standardeid. Paigaldusavade võtmepositsioonid säilitavad vahetatavuse, vähendades kohapealse paigaldamise ajal sekundaarset muutmistööd.
Kohandatud kohandamisteenused hõlmavad haaramiskäigu reguleerimist, spetsiaalseid äärikute teisendusplaate ja kulumisvastast pinnatöötlust, et sobitada mittestandardsete kaubaaluste piirjoontega ja erinevate robotimarkidega.
Rakendus Märkused
Robotipoolsed haardekomponendid avaldavad iga liikumistsükli ajal sagedast kiirendus-aeglustusmõju. Laastude kogunemine liigendliigenditesse suurendab liikumistakistust ja tekitab haardumise nihke. Vuukide perioodiline puhastamine ja määrimine tuleb lisada igapäevastesse seadmete hoolduse kontrollnimekirjadesse. Pidev töötamine ilma rutiinse hoolduseta halvendab järk-järgult haarde stabiilsust isegi hästi projekteeritud automaatikakomponentide puhul.





- View as

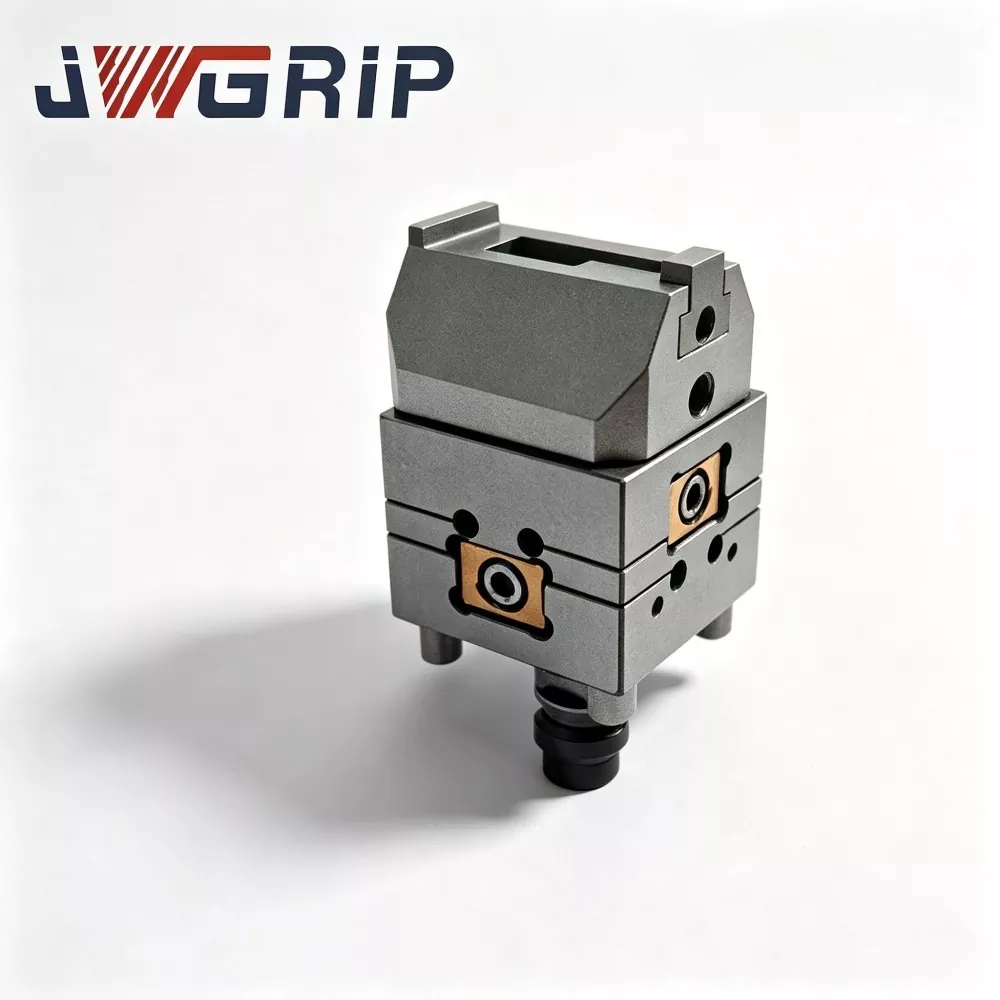
N160 hingetõmbehoob roboti kiirvahetava haaratsi jaoks
JWGRIP on Hiinas töötav roboti kiirvahetuse haaratsi jaoks mõeldud N160 liigendhoovastiku professionaalne tootja ja tarnija, kes pakub Factory Directi teenust standardtoodetega, mis on täielikult laos, et toetada globaalsete automatiseerimisprojektide juurutamist ja töökoja hooldust. See on suure jõudlusega südamiku jõuülekande hingede klahvkomponent, mis on spetsiaalselt konstrueeritud N160-seeria robotite kiirvahetusmoodulite jaoks. See integreerib optimeeritud jõuülekandestruktuuri ja kuumsepistatud integreeritud vormimistehnoloogia üheks funktsionaalseks üksuseks, mis toimib peamise kinemaatilise osana, mis muudab lineaarse kolvi tõukejõu haaratsi lõualuu kõikuvaks kinnitusliigutuseks.
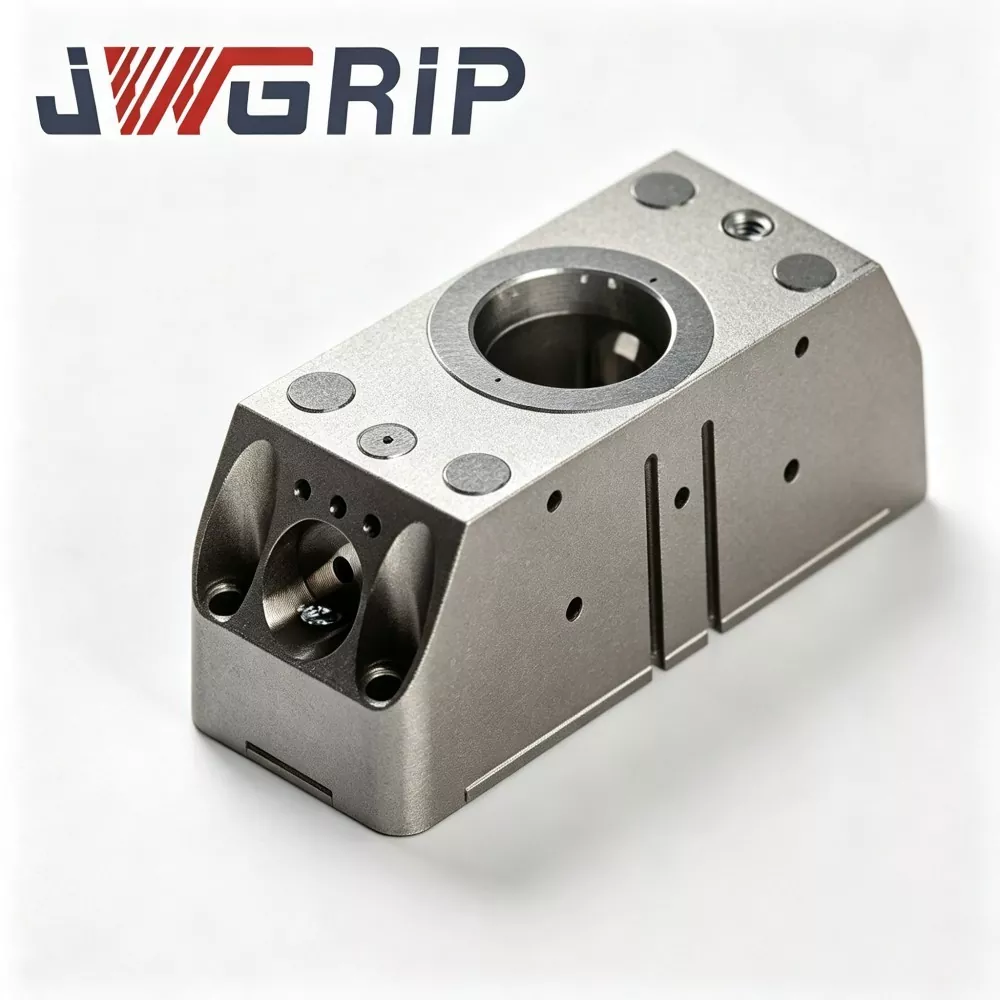
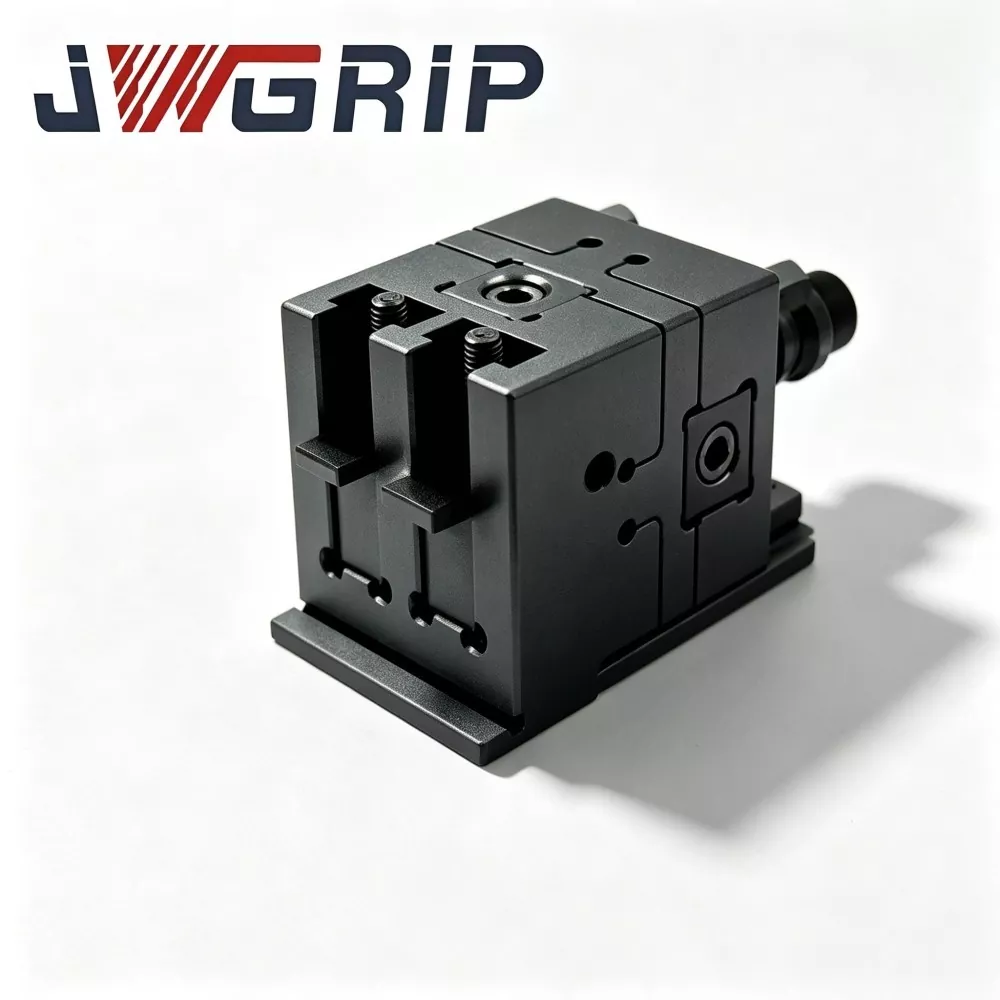
N160 roboti kiirvahetusmoodul
JWGRIP on N160 Robot Quick Change Gripper Module'i professionaalne tootja ja tarnija Hiinas, mis toetab hulgitellimuste hankimist ja pakub ülemaailmsetele automatiseerimisprojekti partneritele tõelist tehasehinda. See on äsja uuendatud integreeritud käe otsas töötav robot, mis on spetsiaalselt loodud kaasaegsete paindlike mehitamata tootmisliinide jaoks. Integreerides uuenduslikult pneumaatilise paralleelse haaratsi ja roboti kiirvahetusliidese ühte modulaarsesse korpusesse, kaob vajadus eraldi kiirvahetusketaste ja sõltumatu haaratsikoostu järele, ilma et oleks vaja täiendavaid mitmekihilisi ühendusäärikuid ega üleminekutarvikuid.
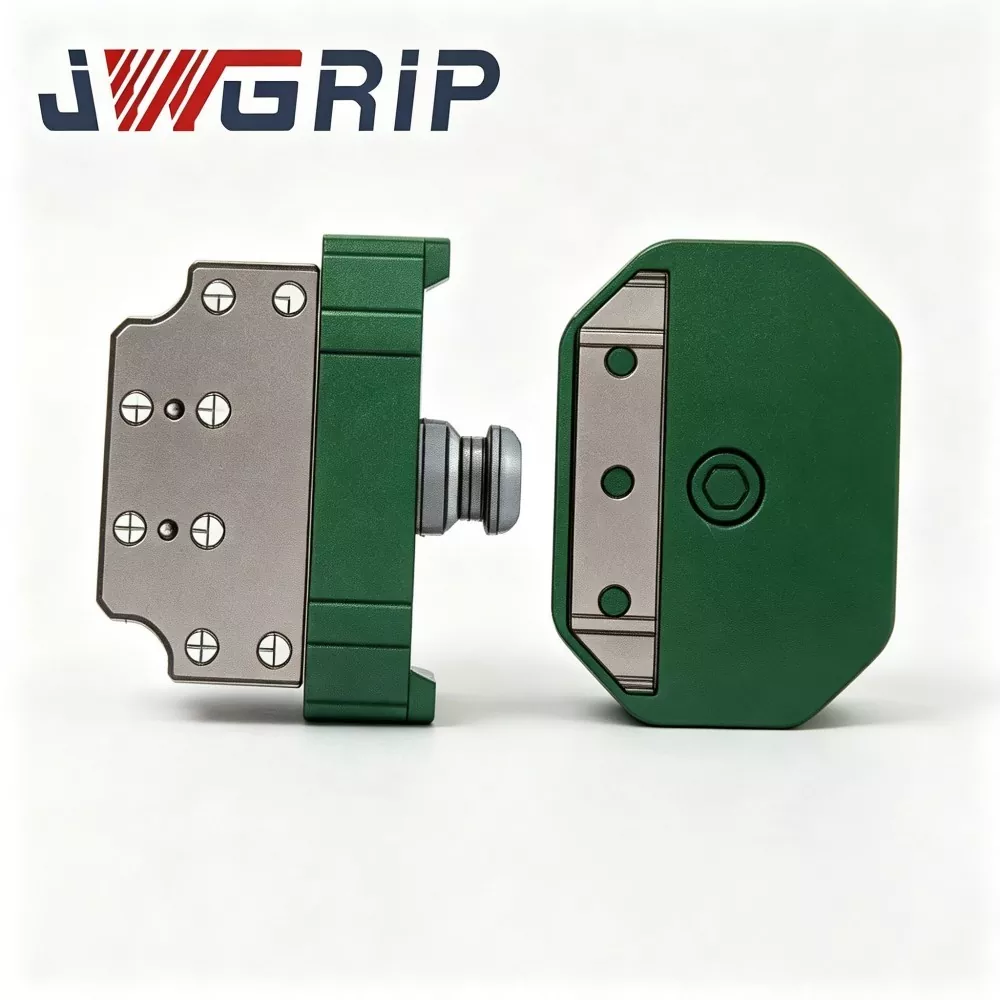
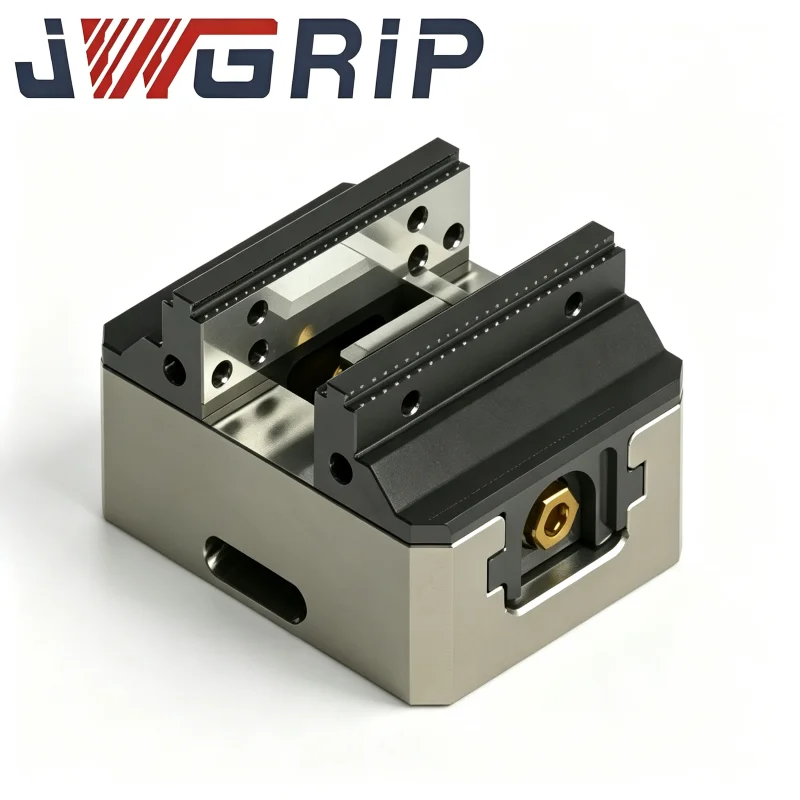
Roboti kiire vahetamise haaratsialuse ühendus
JWGRIP on Hiinas professionaalsete roboti kiire vahetamise haaratsikandiku haakeseadise tootja ja tarnija. See on täiustatud integreeritud roboti lõpp-efektori lülituskomponent, mis on spetsiaalselt loodud paindlike mehitamata automatiseeritud tootmisliinide jaoks. See integreerib ülitugevast legeerterasest konstruktsioonikonfiguratsiooni ja täppislihvimisprotsessi ühte üksusesse, realiseerides roboti tööriistade täisautomaatse ümberlülitamise ilma käsitsi sekkumiseta haaratsite, kandikute ja muude otsatööriistade vahetamise ajal.
JWGRIP on professionaalne Roboti kiire vahetamise haaratsi seeria tootja ja tarnija Hiinas. Tervitame teid meie tehasest konkurentsivõimelise hinnaga kvaliteetsete toodete hulgimüügiga.
Uudiste soovitused