Eesti Keel
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






Roboti kiire vahetamise haaratsialuse ühendus
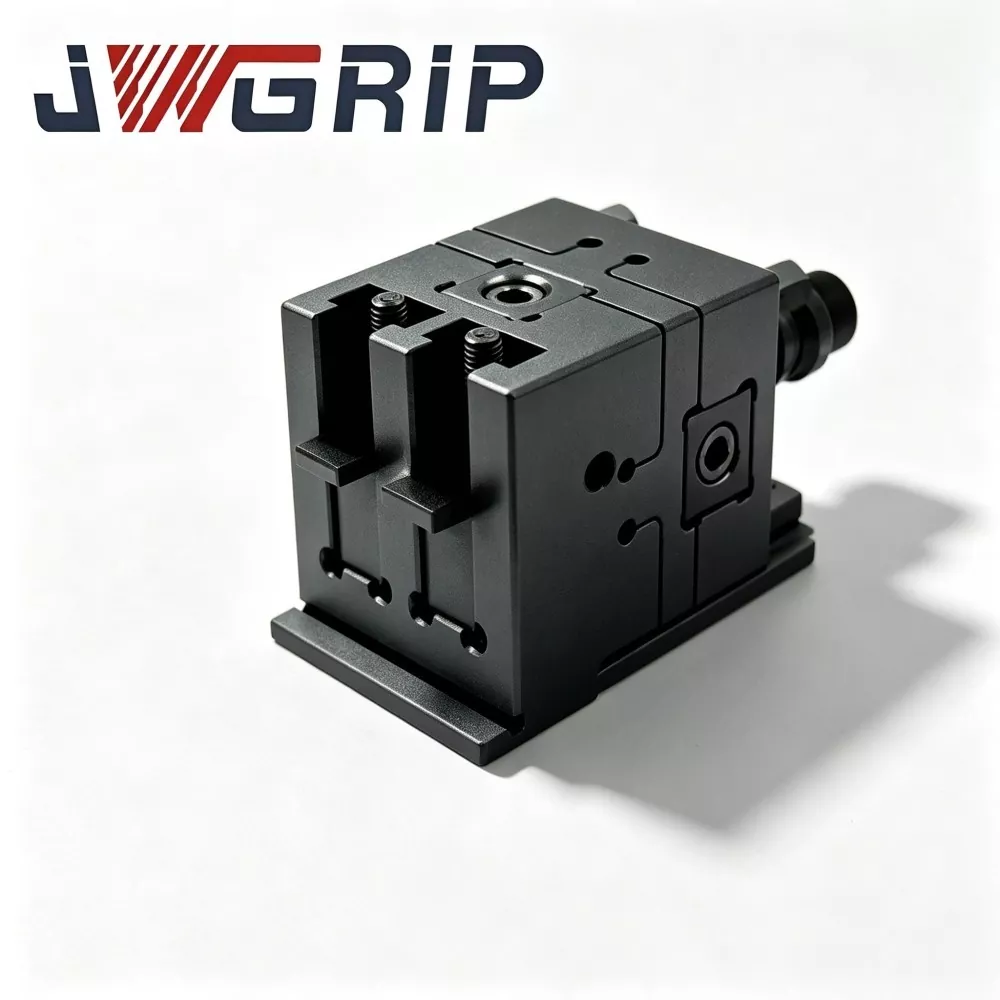
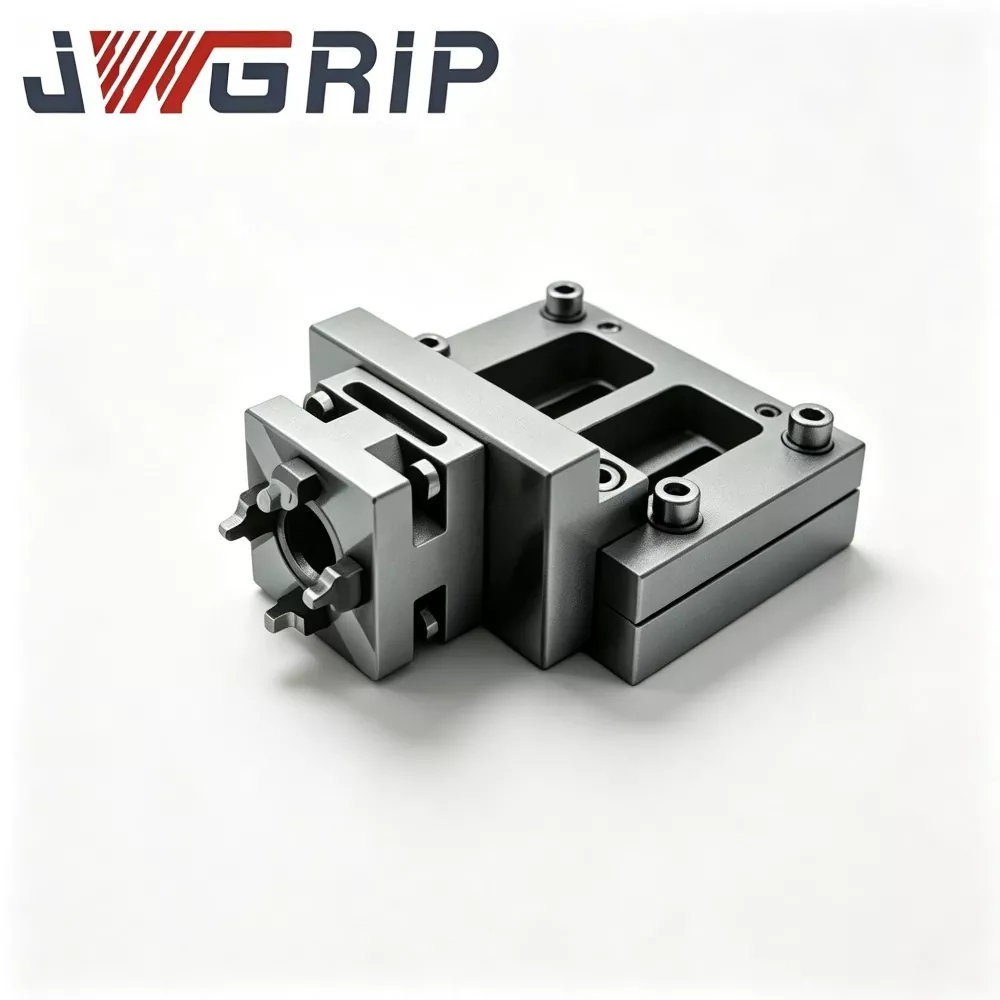
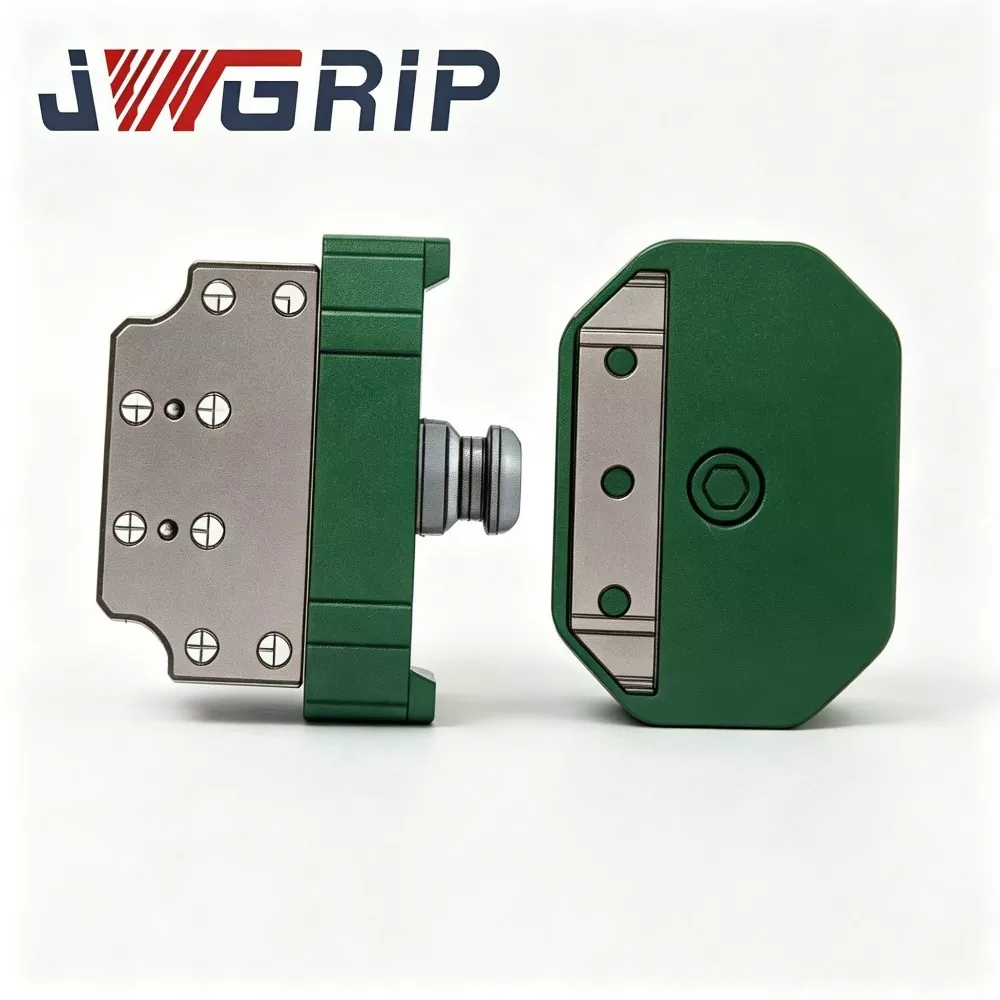
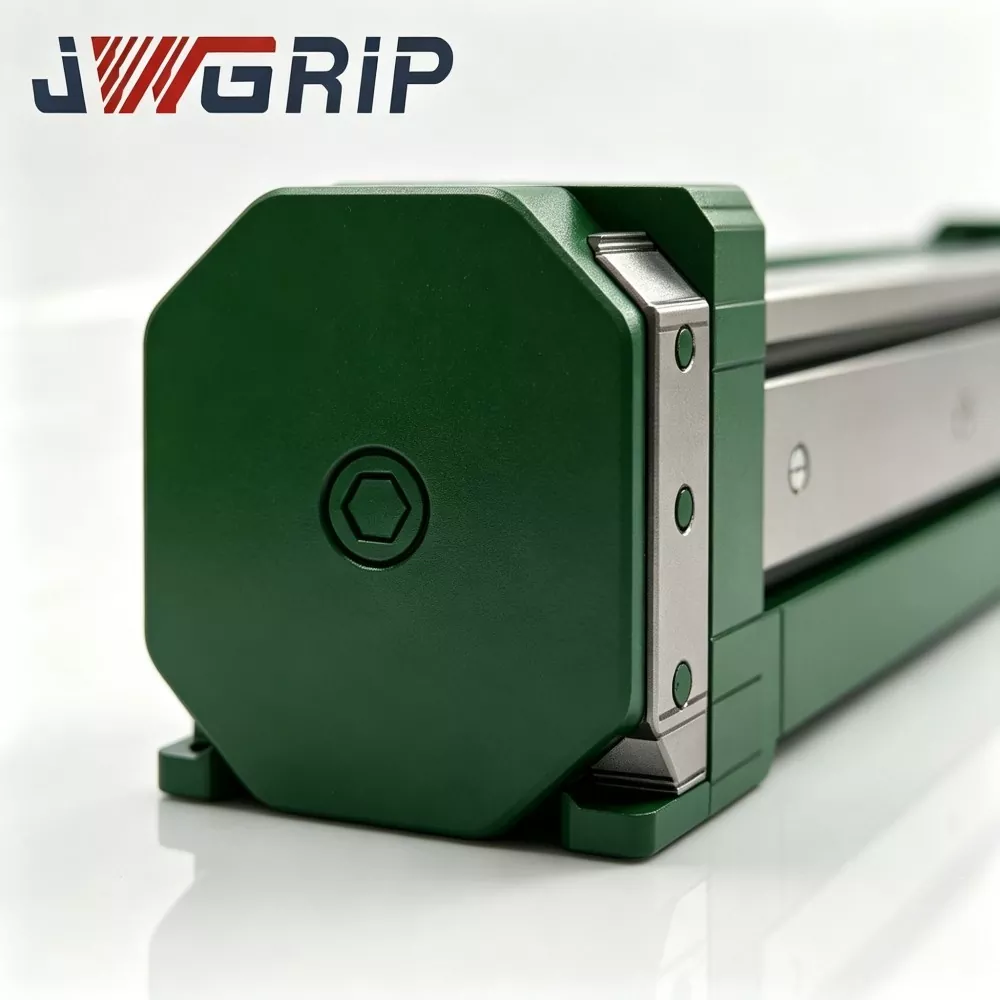
JWGRIP on Hiinas professionaalsete roboti kiire vahetamise haaratsikandiku haakeseadise tootja ja tarnija. See on täiustatud integreeritud roboti lõpp-efektori lülituskomponent, mis on spetsiaalselt loodud paindlike mehitamata automatiseeritud tootmisliinide jaoks. See integreerib ülitugevast legeerterasest konstruktsioonikonfiguratsiooni ja täppislihvimisprotsessi ühte üksusesse, realiseerides roboti tööriistade täisautomaatse ümberlülitamise ilma käsitsi sekkumiseta haaratsite, kandikute ja muude otsatööriistade vahetamise ajal.
Sellel suure jõudlusega roboti kiirvahetatava haardealuse ühendusliistul on üliväike korduv positsioneerimisviga, suurepärane väsimusvastane jõudlus ja ülipikk kasutusiga ning see toetab automaatset lukustus- ja avamissignaali tagasisidet, et vastata mehitamata tootmise intelligentsetele töönõuetele. Rangelt valmistatud tooraine kontrollimise, CNC täppistöötluse, professionaalse kuumtöötluse ja pinna kõvenemise protsessi kaudu, iga haakeseadis läbib põhjaliku valmistoote toimivuse testimise ja pideva tsüklilise laadimise kontrolli, mis vastab CE mehaanilistele ohutusstandarditele.
See tagab stabiilse ja ühtlase mehaanilise jõudluse pikaajaliste tsükliliste lülitusstsenaariumide korral. Laialdaselt ühilduv mitme kaubamärgiga tööstusrobotite mudelitega, seda kasutatakse laialdaselt uute energiaakude koostamisel, 3C elektroonika tootmisel, autoosade kokkupanemisel ja intelligentsetes logistilistes sorteerimistöökodades. Toetades professionaalset tehnilist joonistamist, kohapealset konsultatsiooni ja täielikku müügijärgset tehnilist juhendamist, lühendab see tõhusalt ülemaailmsete tööstusklientide jaoks mõeldud roboti paindlike tootmisliinide renoveerimisprojektide rakendustsüklit.
Põhitöömehhanismi tutvustus
Robot Quick Change Gripper Tray Coupling on spetsiaalne robot-otsa kiirvahetusliidese komponent, mida kasutatakse peamiselt kiireks ümberlülitamiseks roboti haaratsimoodulite ja materjali kandvate salve moodulite vahel.
Ilma selle ühenduseta nõuab iga aluse ja haaratsi vaheline vahetus tootmisliini peatamist, poltide käsitsi eemaldamist, nullpunkti reguleerimist ja koordinaatide kalibreerimist. Ühele tööriistavahetusele võib kuluda 10–30 minutit ja see võib oluliselt vähendada automatiseeritud liinide üldist seadmete tõhusust (OEE).
Ühendus koosneb kahest südamikusõlmest:
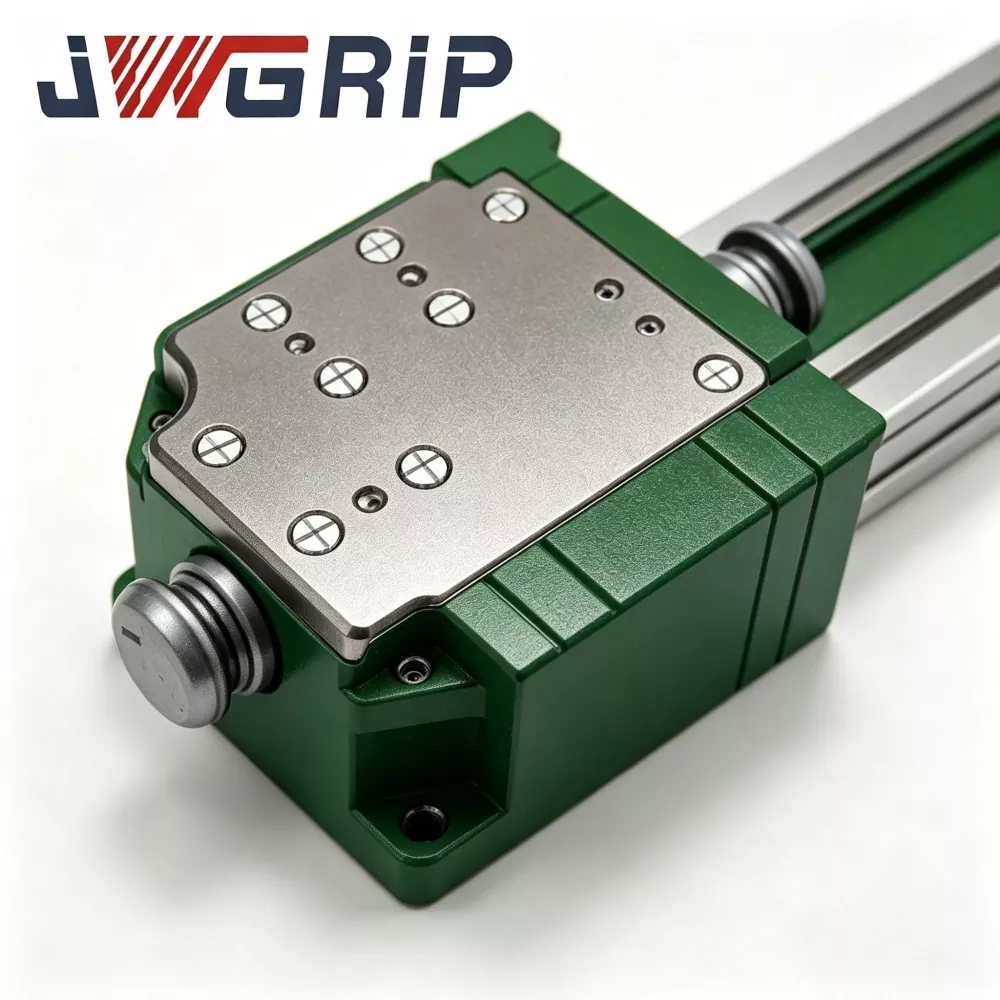
1. Robotipoolne alus (peamine pool): püsivalt kinnitatud roboti ääriku külge.
2. Tööriistapoolne adapter (alluvpool): paigaldatud eraldi igale haaratsile ja igale alusele.
Töövoog:
1. Robot liigub dokkimisjaama ja viib robotipoolse aluse sihtmärgi tööriistapoolsele adapterile (haarats või salv).
2. Suruõhk käivitab sisseehitatud mehaanilise lukustushambad, et haakuda, mis viib mehaanilise lukustamise lõpule.
3. Suure täpsusega asukoha määramise tihvtid ja asukohaavad tagavad täpse korduva positsioneerimise. Sisseehitatud pneumaatilised käigud ühendavad automaatselt tööriistapoolsed gaasiahelad vaakumi või pneumaatilise haaratsiga varustamiseks.
4. Sisemine andur edastab reaalajas lukustusoleku signaali roboti juhtimissüsteemi. Robot teostab järgnevaid käsitsemisülesandeid alles pärast seda, kui on saanud kinnitussignaali „paigallukus“, vältides tooriku juhuslikku mahakukkumist, mis on põhjustatud mittetäielikust lukustamisest.
5. Kui on vaja tööriista vahetada, väljastab robot avamissignaali; õhuahel vabastab rõhu; mehaaniline-lukk-hammaste lahtiühendamine; robot eemaldub praegusest tööriistast ja dokib järgmise sihtotstarbelise lõpp-efektoriga.
Enamikul müügilolevatel üldotstarbelistel kiirvahetusketastel puudub struktuurne optimeerimine segatud salve ja haaratsi vahelduva koormusega tingimuste jaoks. Salve tööriistad tekitavad suure ala ekstsentrilist koormust, samas kui kompaktsed haaratsid annavad kontsentreeritud koormust; korduv vaheldumine kiirendab nullpunkti-pinna hõõrdumist. Tuginedes sadadele robotjaamade moderniseerimise projektide kogemustele, optimeerib JWGRIP selle haakeseadise kandevõime jaotuse ja tugipunktide kaitse konstruktsiooni, et säilitada pikaajaline positsioneerimise stabiilsus vahelduvate ekstsentrilise koormuse ja kontsentreeritud koormuse tsüklite korral.
Tüüpiline operatsiooni valupunktide analüüs
Tehased, mis kasutavad tööstusrobotite kaudu mitme tööriistaga segakäsitlust (salv + haarats), puutuvad tavaliste kiirvahetuslahenduste puhul tavaliselt kokku järgmiste kitsaskohtadega:
1. Pikk käsitsi vahetamise seisakuaeg Sage poltide lahtivõtmine/monteerimine, nullpunkti reguleerimine ja koordinaatide ümberkalibreerimine võtavad suure osa tootmisajast, vähendavad originaalseadmete tootmist ja piiravad automatiseeritud jaamade väljundvõimsust.
2. Inimtegevusest tingitud asendi ja täpsuse kõikumine Käsitsi joondamise kvaliteet sõltub suuresti operaatori oskustest. Asendi hälve koguneb pärast mitut tööriista vahetamise tsüklit ja kahjustab koostu järjepidevust.
3. Ohutusriskid käsitsi vahetatavate tööriistade stsenaariumide korral Käsitsi sekkumine liikuva robotiotsa lähedal põhjustab korduvate tööriistavahetustoimingute ajal kokkupõrke-vigastuste ohtu.
4. Andlipunkti pinna enneaegne kulumine vahelduva koormuse tingimustes Üldotstarbelised kiirvahetuskettad on mõeldud ühe tüüpi otsseadmete jaoks. Suure ekstsentrilise koormusega kandikute ja kontsentreeritud koormusega haaratsite vaheldumine kiirendab asukoha määramise pinna hõõrdumist, mis toob kaasa korduva positsioneerimise täpsuse ja sagedase hoolduse vähenemise.
5. Ebapiisav signaali-tagasiside ohutusmehhanism Mõnedel odavatel kiirvahetusseadmetel puudub reaalajas lukustuse oleku tagasiside. Robot võib teostada liikumist mittetäieliku lukustumise tingimustes ja põhjustada tooriku kukkumise õnnetusi.
JWGRIP Robot Quick-Change Gripper-Tray Coupling käsitleb ülalnimetatud valupunkte viie põhilise disainimeetme kaudu: spetsiaalne segakoormusele optimeeritud kandekonstruktsioon, mehaanilise blokeerimisega kukkumisvastane mehhanism, reaalajas lukustuse oleku anduri tagasiside, modulaarsed-vahetatavad kuluvad osad, mitmeastmeline-maatriks-2-koormus-0 kg-toode.
Mooduli koosseis
JWGRIP Robot Quick Change Gripper Tray Coupling koosneb kuuest peamisest funktsionaalsest moodulist:
① Robotipoolne põhibaasi koost
② Tööriistapoolne alam-adapteri koost
③ Mehaaniline blokeeringu lukustus-hammaste rühm (kukkumisvastane ohutuskonstruktsioon)
④ Kõrge täpsusega tihvtide ja avade positsioneerimise komplekt
⑤ Integreeritud sisseehitatud pneumaatilise läbipääsu koost
⑥ Lukustusoleku tuvastamise andur ja signaali väljundseade
Struktuurne kirjeldus
1. Robotipoolne põhialuse koost Peamine paigaldusalus, mis on kinnitatud roboti ääriku külge; ülitugevast legeerterasest, pingevabastusega töödeldud ja täppislihvitud võtmete paarituspunktiga pinnad. See kannab dünaamilisi liitkoormusi, mis edastatakse tööriistapoolsetest otsseadmetest.
2. Tööriistapoolne alam-adapteri koost Tööriista otsa ühendusplaat, mis on eraldi paigaldatud igale haaratsile ja igale alusele. Sobib dokkimismõõtmete, tugipunkti-pinna ja gaasikontuuri liidese osas põhialusele.
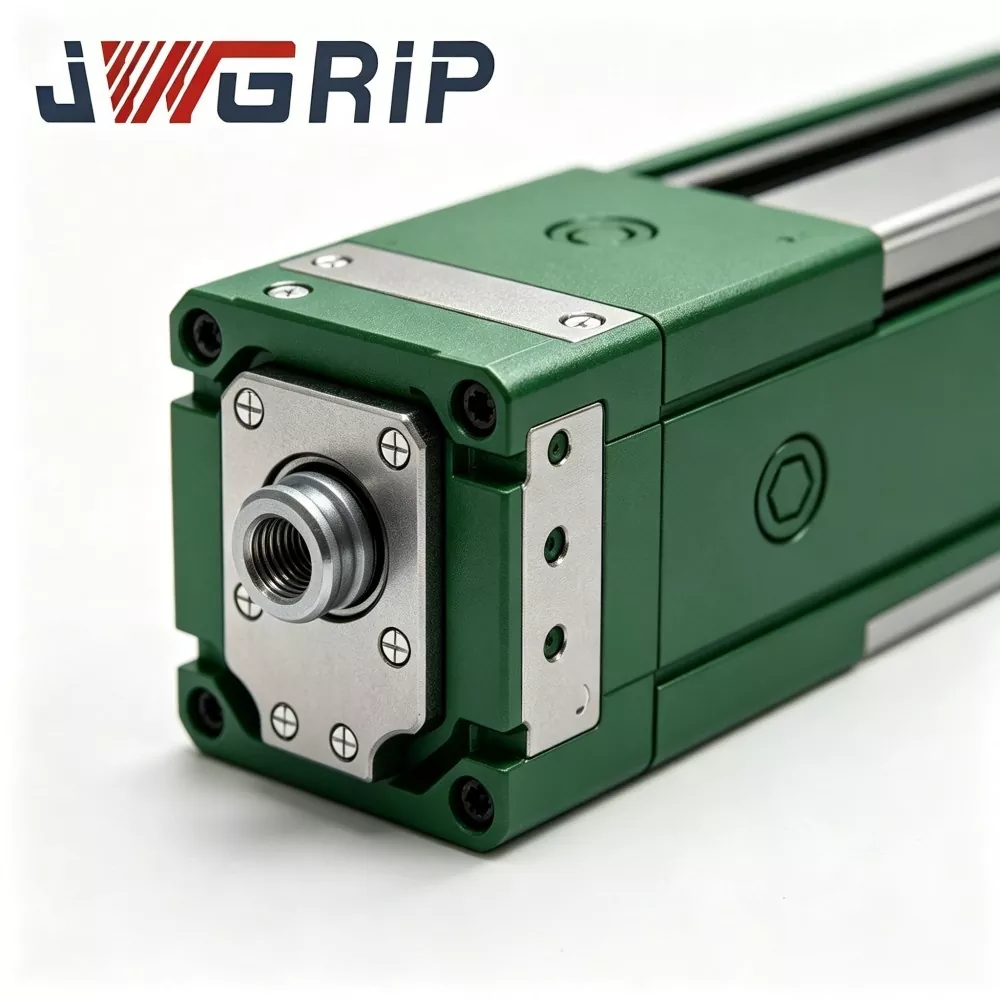
3. Mehaanilise blokeeringu lukustushammaste rühm Pneumaatiliselt käivitatavad mehaanilised lukustushambad. Pärast dokkimist saavutab positiivse mehaanilise haardumise. Isegi kui pneumaatiline toide kogemata ebaõnnestub, hoiab mehaaniline blokeering lukustatud olekut, et vältida tööriista mahakukkumist, täites CE-nõuetele vastava passiivohutuse kaitse.
4. Suure täpsusega asukoha määramise tihvti ja asukoha määramise avade positsioneerimiskomplekt Täpselt maandatud asukohatihvtid ja asukohaavad tagavad korduva positsioneerimise jõudluse ≤±0,008 mm pärast iga dokkimist. Spetsiaalselt optimeeritud kandepuks aeglustab vahelduvatest ekstsentrilise koormuse / kontsentreeritud koormuse tsüklitest põhjustatud kulumist.
5. Integreeritud sisseehitatud pneumaatilise läbipääsu koost Sisseehitatud suletud gaasikontuuri kanalid ülem- ja alamküljel. Lõpetab automaatselt pneumaatilise ühenduse dokkimise ajal, varustades suruõhku pneumaatiliste haaratside või vaakumalustega ilma täiendava välise torustiku paigutuseta.
6. Lukustusoleku tuvastamise andur ja signaali väljundseade Pardaandur tuvastab tegeliku mehaanilise lukustuse oleku ja väljastab lülitussignaali robot-PLC-süsteemi. Roboti liikumise loogikat saab konfigureerida nii, et see lubaks liikumist ainult pärast "täielikult lukustatud" kinnitussignaali saamist.
Peamised tehnilised eelised
1. Sega laadimise jaoks optimeeritud struktuur salve ja haaratsi vahelduva vahetamise stsenaariumide jaoks
Enamik turul saadaolevaid kiirvahetatavaid plaate on suunatud ühe kategooria lõpptöötlejatele. See haakeseadis tugevdab kanderõngast ja kinnitustihvti puksi struktuuri, et võimaldada sagedast vaheldumist suure pindalaga kandikute ja kompaktsete haaratside vahel. See leevendab aluspinna hõõrdumist vahelduva ekstsentrilise ja kontsentreeritud koormuse tingimustes. Kontrollitud väliprojektide järgi: üle 1 miljoni stabiilse dokkimistsükli nimikoormusel 24-tunnine tsükliline tootmine.
2. ≤±0,008 mm korduva positsioneerimise täpsus montaaži järjepidevuse tagamiseks
Kasutab ülitäpsed sulamist laagrihülsid ja lihvimisviimistlusega tihvtid. Pärast salve ja haaratsi vahetamist ei vaja robotiprogrammi koordinaadid suuremahulist ümberkalibreerimist, mis vähendab drastiliselt kohapealse inseneri silumise töökoormust. Kriitiline ülitäpsete stsenaariumide jaoks, nagu uue energiaga akuelementide virnastamine ja 3C komponentide kokkupanek.
3. Kahekordse turvalisusega disain: mehaaniline iselukustuvus + elektrilise lukustuse oleku tagasiside
Passiivne mehaaniline blokeering hoiab lukustusolekut juhusliku õhuvarustuse katkemise korral, et vältida tööriista äkilist eraldumist. Robotikontroller saab liikumist teostada alles pärast "täielikult lukustatud" elektrilise tagasiside signaali saamist. See CE-sertifikaadiga topeltohutusmehhanism kõrvaldab mehitamata töökodade peamised ohutusriskid.
4. Modulaarne kuluvate osade arhitektuur odavaks hoolduseks
Peamised kulukomponendid, sealhulgas kinnitustihvtidega varrukad ja tihendusrõngad, on jagatud mooduliteks. Kasutajad saavad asendada ainult lokaalseid kuluvaid osi ilma peamist põhialust roboti ääriku küljest lahti võtmata. Lühendab seadmete seisakuaega ja vähendab pikaajalisi hoolduskulusid. Varuosade komplekte saab tarnida koos põhiseadme hinnapakkumisega.
5. Laia ulatusega nimikoormuse maatriks ja mitme roboti kaubamärgi ühilduvus
Laotoote nimikoormus katab 3 kg-120 kg. Kinnitusääriku mõõtmed vastavad tavalistele robotitööstuse standarditele, ühilduvad ABB, FANUC, KUKA, YASKAWA ja kodumaiste Hiina robotibrändidega. Toetab ühendamist vaakumalustega, mehaaniliste haaratside, pneumaatiliste lõugade ja muude otsseadmetega. Erivajaduste jaoks on saadaval eritellimusel valmistatud ääriku, koormuse või tihenduskonstruktsiooni modifikatsioonid.
6. Täielik tootmine ja täielik inseneri-tugiteenus
Põhiprotsessid, sealhulgas tooraine sõelumine, kuumtöötlemine, täppistöötlus ja valmistoodete tsükliline testimine, viiakse lõpule JWGRIPi tehases, ilma põhiprotsesside allhangeta. Insenerimeeskond pakub lõppkasutajatele 2D/3D jooniseid, paigaldusjuhendeid ja soovitusi parameetrite seadmiseks.
Mitme tööstusharu rakendusestsenaariumid
1. Uue energiaga aku ja energiasalvestusmooduli koosteliinid
Liitium-ioonaku moodulite töökodades peab üks robot mooduli transportimiseks vaheldumisi kasutama vaakum-iminalust ja kinnituste pingutamiseks mehaanilist haaratsit. JWGRIP-liitmik realiseerib mehitamata automaatse tööriistavahetuse. Tööriistavahetuse kestus väheneb käsitsi 15 minutilt automaatsele 3 sekundile, vähendades järsult tööriista vahetamisest tingitud tootmisliini seisakuid. Mitmed Lõuna-Hiina energiasalvestusseadmete tootjad on selle lahenduse kasutusele võtnud.
2. 3C-elektroonilise tootekoostu tootmisliinid
Mobiiltelefoni komponentide ja sülearvuti-korpuse montaažijaamade jaoks töötab väikese koormusega (3-10 kg) ühendus väikese suurusega materjalialuste ja miniatuursete pneumaatiliste haaratsitega. Kõrge täpsusega dokkimine väldib tööriistade vahetusest põhjustatud koostehälbeid, toetades täppiselektrooniliste komponentide kiiret pidevat kokkupanekut.
3. Autokomponentide automatiseeritud kokkupaneku töötoad
Autoosade tootmine eeldab, et robotid peavad käsitsema nii puistematerjalide salve kui ka positsioneerivaid kinnitushaaratsi. Keskmise kuni suure koormusega (25–120 kg) haakeseadised vahetavad sageli tööriistu.
4. Intelligentse logistika automatiseeritud sortimisjaamad
Automatiseeritud materjalisorteerimise töökodades kasutab robot vaheldumisi terve kasti transpordialuse ja ühes tükis korjamise-haaratsiga. Üks robot teostab multifunktsionaalset tööd, mis vähendab automatiseeritud sorteerimissüsteemide koguinvesteeringut.
Tootmise töövoog ja kvaliteedikontrolli raamistik
JWGRIP rakendab ISO 9001:2015 kvaliteedijuhtimissüsteemi kogu tootmisahelas. Ettevõttesisesed seadmed hõlmavad CNC-töötlemiskeskusi, kõrge temperatuuriga kuumtöötlemisahjusid, täppislihvimismasinaid, metallograafilisi kontrolliseadmeid, kõikehõlmavaid tsüklilise koormuse katsestendid ja soolapihustustestimise rajatisi. Kogu põhikomponentide töötlemine lõpetatakse sisemiselt, selle asemel et hankida valmis väljastpoolt ostetud osasid.
Täielik tootmise töövoog:
1. Tooraine sissetulev kontroll: legeeritud terasvarda materjal saab keemilise koostise analüüsi ja kõvaduse testimise; nõuetele mittevastavad toorained lükatakse tagasi enne tootmisse sisenemist.
2. CNC töötlemata töötlemine ja viimistlemine: põhikorpuse, tihvtide korpuse ja lukustushammaste komponentide vormimine ülitäpsete CNC-seadmete abil.
3. Vaakumkuumtöötlus ja pinnakarastamine: Peamised kandvad komponendid läbivad karastamise ja karastamise, et suurendada kõvadust ja kulumisvastast jõudlust.
4. Täppislihvimisprotsessid: kriitilised tugipinnad ja tihvtide avamised lihvitakse peeneks, et täita rangeid mõõtmete tolerantsi ja pinnakareduse nõudeid.
5. Komponentide kokkupanek ja pneumaatilise vooluahela kasutuselevõtt: monteerige kokku lukuhambad, tihenduselemendid ja anduriüksused; viige läbi sisemine gaasikontuuri õhutiheduse test.
6. Täisfunktsionaalne tsüklilise koormuse testimine: iga valmis siduri puhul toimub nimikoormuse tingimustes tuhandeid kordi lukustav-avamine tsükliline simulatsioon; kontrollida korduva positsioneerimise täpsust, õhutihedust ja signaali tagasiside usaldusväärsust; kvalifitseerimata üksused tagastatakse ümbertöötamiseks.
7. Lõppkontroll ja lasermärgistus: mõõtmete kontroll, välimuse kontroll, sertifitseerimismärgistus; kvalifitseeritud tooted sisenevad valmiskaupade lattu ladustamiseks.
Hooldusjuhend
1. Igapäevane visuaalne kontroll: Enne iga tootmisvahetust kontrollige visuaalselt nullpunkti pindu, lukustushammaste tööpiirkonda ja tihendusrõngaid laastude, mustuse või mehaanilise löögi kahjustuste suhtes. Eemaldage võõrsaaste kuiva suruõhuga.
2. Tsüklite arvul põhinev hoolduspäästik: 24-tunnise pideva tootmise korral kontrollige tihvtide ja tihendusrõngaste asukohti iga 300 000 dokkimistsükli järel. Puhastage tugipinnad ja kandke kulumisvastast määret. Kriimustuste või ilmse kulumise korral vahetage kuluosad välja. Lühendage hooldusintervalli tugeva tolmuga töökojakeskkonna jaoks.
3. Ära kasuta meeldetuletusi: keelake ülemäärase koormusega rakendus. Keelake vägivaldne kokkupõrge ülem-baasi ja alam-adapteri vahel. Ärge demonteerige sisemist mehaanilise luku ja hamba koostu ilma professionaalsete tehniliste juhisteta.
4. Pikaajaline tühikäigukaitse: puhastage kogu haakeseadis, kandke põhipindadele ja lukustushammaste pindadele roostevastast määret; hoida kuivas tolmukindlas kapis.
Järelmüük
1. Onlain-kaugjuhised, mis hõlmavad paigaldamist, kasutuselevõttu ja kohapealset tõrkeotsingut.
2. Iga ostutellimuse jaoks on kaasas täielik kasutus- ja hooldusdokumentatsioon.
3. Tehniline konsultatsioon OEM-i kohandatud projektide jaoks: ääriku mõõtmete muutmine, tihendusstruktuuri uuendamine, erikoormuse kohandamine jne.
4. Kaubeldav tasuline kohapealne tehniline teenus, mis on saadaval suuremahuliste projektipõhiste tellimuste jaoks.
5. Sõltumatu varuosade tarne tihvtihülsside, tihendusrõngaste ja muude kuluvate komponentide asukoha määramiseks, mis toetab kliendipoolsete tehnikute väljavahetamist.
6. Garantii kirjeldus: 2-aastane garantii mittetarbitavatele põhikonstruktsioonikomponentidele õige paigalduse ja nimikoormusega töötingimuste korral. Kuluvad osad (tihendusrõngad, kinnitustihvtid-muhvid) ei kuulu tasuta garantii alla. Garantii ei kata kahjustusi, mis on põhjustatud valest paigaldamisest, ülekoormustööst, tehislikust kokkupõrkest või spetsifikatsioonist ületavast keemilisest korrosioonist.
Hangete ja projektide hindamise viide
JWGRIP Robot Quick Change Gripper Tray Couplingi põhiväärtus: otstarbeks optimeeritud segaaluse-haardehaarde vahelduv-kandekonstruktsioon, ≤±0,008 mm korduva positsioneerimise täpsus, mehaaniline blokeering + elektrisignaal, kahekordne ohutusmehhanism, kulumisastmega EM-osa ja mooduli vahetatav osa kohandatud projekteerimisvõimalus. See lahendab peamised automatiseerimisjaama kitsaskohad: pikad käsitsi tööriistavahetuse seisakud, inimtegevusest tingitud positsioneerimise kõrvalekalded, käsitsi sekkumise ohud, nullpunkti kiirendatud kulumine vahelduva ekstsentrilise ja kontsentreeritud koormuse korral, mittetäielik lukustus-ohutuskaitse.
Projekti hindamise meeldetuletused:
1. Kinnitage roboti ääriku tegelik mõõde ja nõutav nimikoormus (arvestage dünaamilist löökkoormust, mitte ainult lõpp-efektori staatilist kaalu). Varuge piisav ohutusvaru.
2. Selgitage tööriistade vahetamise objekte: loetlege haaratsite ja kandikute arv, mis peavad olema varustatud tööriistapoolsete alluvate adapteritega.
3. Kontrollige töökoja suruõhuallika kvaliteeti ja rõhu stabiilsust; soovitada õhufiltri rõhuregulaatori kombinatsiooni, kui rõhk kõigub tugevalt.
4. Kinnitage lukustuse oleku signaali vastuvõtmiseks robot-PLC IO-ressursi tingimus. JWGRIP pakub tasuta elektriliidese dokumentatsiooni.
5. Standardvarustatud versioonid tagavad kiire kohaletoimetamise; rakendage OEM-i kohandatud inseneriteenust spetsiaalsete äärikute, spetsiaalsete tihendusklasside või erikoormuse nõuete jaoks.
KKK
1. küsimus: kas see haakeseadis saab täisautomaatse tööriistavahetuse ilma käsitsi teha?
Jah. Robot Quick Change Gripper Tray Coupling võtab vastu pneumaatilise juhtimissignaali robotsüsteemilt ja lõpetab automaatselt lukustamise/avamise. Tööriistavahetuse loogikat saab integreerida robotiprogrammi. Pange tähele, et peate konfigureerima vastava tööriista-hoiuraami, et hoida tühikäigul olevaid haaratsid ja salve.
2. küsimus: kas pärast salve ja haaratsi vahetamist on vaja koordinaate uuesti kalibreerida?
See haakeseadis saavutab ≤±0,008 mm korduspositsioneerimise täpsuse õigete paigaldustingimuste korral. Suuremahuline koordinaatide ümberkalibreerimine pole vajalik; väike peenhäälestus on esmakordsel kasutuselevõtul lubatud.
K3: Kas see saab kohaneda mittestandardsete kohandatud robotääriku mõõtmetega?
Varude standardversioon vastab tavapärastele robotääriku spetsifikatsioonidele. Mittestandardsete äärikunõuete puhul esitage joonis enne tellimuse esitamist; OEM-i paigaldusliidese mõõtmete kohandatud töötlemine on võimalik.
K4: Mis juhtub, kui suruõhuvarustus katkeb roboti liikumise ajal?
Sisseehitatud mehaaniline iseblokeeruv struktuur hoiab lukuhambad paigal ka ilma õhurõhuta, vältides õnnetusi tööriista kukkumisel. Avamistoiming saab toimuda ainult siis, kui on olemas lukust vabastamise signaal JA kehtiv õhurõhk.
K5: Mis on pikaajalise pideva tsüklilise tootmise peamised hoolduselemendid?
Põhitöö: nullpunkti pinnad ja luku-hammaste ala puhastamine; kontrollige tihendusrõngaid ja tihvtihülsside asukoha määramist tsüklilise loenduse abil; täiendada kulumisvastast määret; Kui kulumine on ilmne, vahetage kuluosad välja. Lühendage kõrge tolmusisaldusega töökodade hooldustsüklit.
Saada päring
Kontaktinfo
-
Aadress
44, Daning Entrepreneurship Road, Humen Town, Dongguani linn, Guangdongi provints, Hiina
-
Tel
-
Meil
Tere tulemast saatma päringut JWGRIP-ile. Meie professionaalne tehniline ja müügimeeskond pakub tasuta kinnituste valikut, kohandatud lahenduse disaini ja täpset hinnapakkumist.

Uudiste soovitused