Eesti Keel
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Usaldusväärne UPC nullpunkti positsioneerimisseeria tootja ülitäpse töö hoidmiseks
UPC Zero Point Positioning Series tööstusliku OEM- ja ODM-i tarnijana,JWGRIPteostab konstruktsiooni iteratsiooni, mehaanilist valideerimist ja masstootmist robotiga sobitatud kaubaaluste, magnetilise asukoha määramise aluste ja mehaaniliste ühendushoobade jaoks. See robotiga ühilduv asukoha määramise riistvarakomplekt on loodud tootjatele, kes kavatsevad laiendada robotmaterjalide käitlemise võimsust ilma oma olemasolevat CNC-masinate baasi uuendamata. Selle riistvaraportfelli kõrval on võimalik saavutada ühilduvaid tööriistatulemusi, kui need on seotudNullpunkti kaubaaluste seeria and Zero Point Clamping Chuck series, forming hybrid manual-automatic locating workflows across the whole shop-floor. All key mating dimensions strictly follow unified interface standards to guarantee seamless cross-series interoperability.
Rakenduse kitsaskoht
Paljud tavapärased nullpunkti riistvarakomplektid on välja töötatud ainult käsitsi laadimiseks ja mahalaadimiseks. Kui tehased lisavad robotkäed mehitamata tootmiseks, satuvad nad kiiresti praktiliste takistuste kätte. Tavalistel kaubaalustel puuduvad spetsiaalsed mehaanilised haaramisfunktsioonid, tavalised padrunid ei saa roboti poolt tarnitud kaubaaluseid stabiilselt vastu võtta ning operaatorid seisavad silmitsi täiendavate muudatustega, et vana riistvara sobiks robotijaamadega.
Mida teha, kui soovite samal masinajaamal paindlikult lülituda käsitsi juhtimise ja robotjuhtimise vahel? Paljud varased automatiseerimislahendused sunnivad töökodasid valima püsivalt ühe režiimi. Kas töötate täisautomaatselt ja kaotate kiire käsitsi sekkumise või jääte käsitsi laadimise juurde ja loobute tulede väljalülitamise potentsiaalist.
Kuidas vältida kulukat täismahus riistvara vahetust, kui paigaldate robotid olemasolevatele masinatele? Kõigi aluste ja padrunite täielik asendamine tekitab suuri kapitalijäätmeid. Paljud tootmisjuhid otsivad modulaarset lisariistvara, mis saaks koos eksisteerida nende praeguse nullpunkti infrastruktuuriga. Just seal pakub see seeria käegakatsutavat praktilist väärtust
Modulaarsete tööriistade komponendid
UPC nullpunktiga aluspadruniga: see integreeritud kaubaaluste üksus sisaldab sisseehitatud võimsaid kinnituskomponente. See on mõeldud roboti otseseks haaramiseks ja paigutamiseks ning eemaldab täiendavad vahepealsed adapterid. Seda saab mehaaniliste käte abil otse üle anda ja paigale lukustada ilma inimese puudutuseta, mis sobib hästi pidevaks partiitöötlemiseks järelevalveta.
UPC magnetiline nullpunkti kaubaalus: see kasutab magnetilise abiga asukoha määramise loogikat, mis erineb puhtast mehaanilisest lukustusskeemist. Magnetiline eelpositsioneerimine hoiab kaubaalust paigal enne ametliku mehaanilise lukustuse jõustumist. See eelpositsioneerimisfunktsioon takistab tõhusalt kaubaaluste libisemist või nihkumist roboti kiire liikumise ja kiirete teisaldamiste ajal. See toimib märkimisväärselt hästi õhukeseseinaliste toorikute ja kergete kinnitusdetailide jaoks.
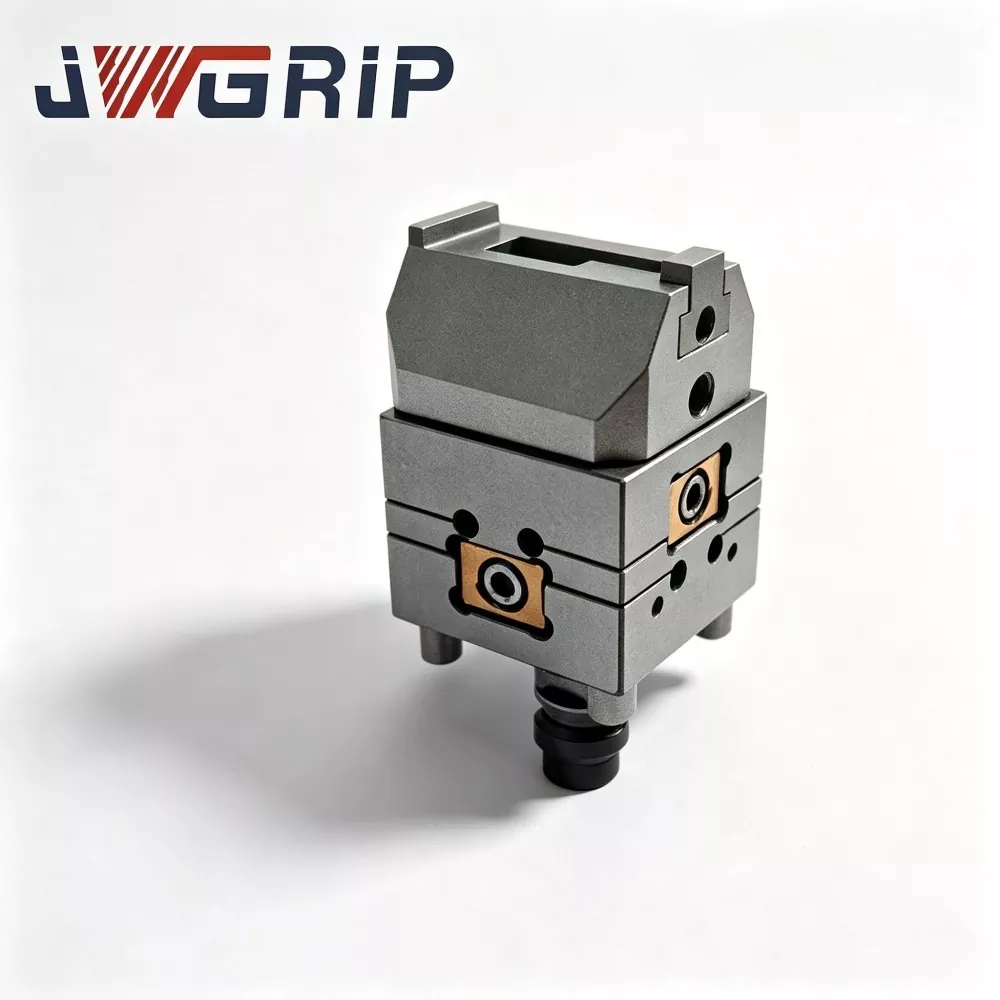
UPC liigendhoob roboti kiirvahetustööriista vahetajale: see hoob, mis toimib roboti äärikutele paigaldatud mehaanilise täiteotsana, tegeleb sihtaluste haaramise, tõstmise ja transportimisega. Selle konstruktsioonilised mõõtmed on täpselt sobitatud UPC-seeria kaubaaluste välisprofiiliga, vältides kiirete robottsüklite ajal valesti haaramist ja kukkumisohtu.
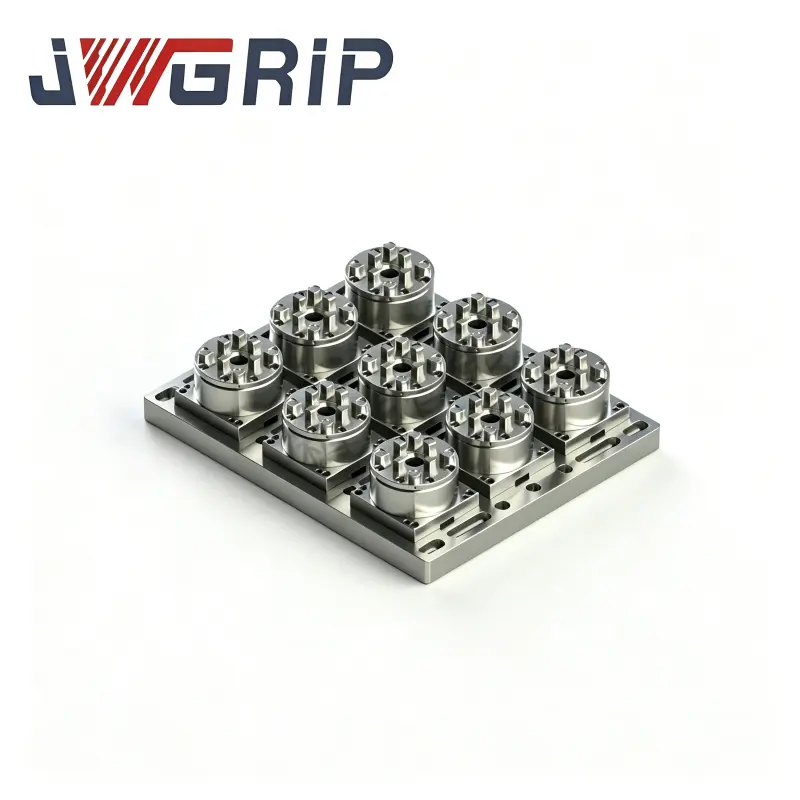
UPC tsentreerimissegmendid nullpunkti padrunite süsteemi jaoks: need tsentreerimissegmendid toimivad vahetatavate positsioneerimise abikomponentidena. Need viimistlevad nullpunkti tolerantsi kaubaaluste ja masinapoolsete padrunite kokkupuutel, kompenseerides väiksemaid kõrvalekaldeid, mis tekivad pikaajalise töökoja töö käigus. Need pikendavad kogu asukohakomplekti kasutusiga.
Ettevalmistused ja reeglid hübriidlaadimisrežiimi vahetamiseks
Milliseid ettevalmistusi tuleks segarežiimi lülitamiseks teha?
Keep unified datum standards for both robot-served UPC pallets and manually operated pallets sourced from Zero Point Pallet Series. Identical pull-stud specifications guarantee physical interchangeability on the same machine-side chuck.
Millised tööreeglid vajavad režiimi vahetamise ajal tähelepanu?
Robottootmiselt käsitsi reguleerimisele üleminekul ei pea operaatorid masinapoolset padrunit lahti võtma ega modifitseerima. Need asendavad UPC-seeria robotile orienteeritud kaubaaluseid tavaliste käsitsi laaditavate alustega. Uuesti sondeerimist ega nullpunkti lähtestamist pole vaja.
Milliseid varjatud riske peaksite segarežiimis töövoogudes jälgima?
Pöörake tähelepanu roboti haaramise kaalupiirangutele. Toorikute ja kinnitusdetailide kogukaal ei tohi ületada roboti kiirvahetustööriista vahetaja UPC liigendhoova nimikoormust. Ülekoormus põhjustab positsioneerimise triivi ja mehaanilise deformatsiooni.
Tulemuslikkuse hindamine
Roboti kordusedastuse täpsus: see ei ole ainult staatiline positsioneerimise täpsus pärast lukustamist. Samuti peate uurima kogu roboti haaramise, tõstmise, teisaldamise ja paigutamise protsessi käigus tekkivaid asendi hälbeid. Väiksemad kõrvalekalded edastuse ajal muutuvad pärast mitut töötlemistsüklit ilmseteks mõõtmevigadeks.
Magnetiliste konstruktsioonide keskkonnakohane kohanemisvõime: rauapõhiste lõikelaastudega täidetud töökodade jaoks vajavad magnettüüpi kaubaaluste mudelid tõhusat laastu tõrjuvat konstruktsiooni, et vältida rauajääkide kleepumist magnetpindadele ja asukoha määramise tasasuse hävitamist.
Mechanical-structure anti-impact performance: Robot-handed placing actions bring certain contact impact. Hardware structural strength must absorb frequent repeated impact without permanent deformation of locating reference faces.
Materjali ja viimistletud omadused
Peamised konstruktsioonielemendid kasutavad ülitugevat karastatud legeerterast. Võtme asukoha määravad kontaktpinnad läbivad mitmeastmelise täppislihvimisprotsessi. Magnettüüpi kaubaaluste komplektid läbivad korduva magnetilise jõu nõrgenemise vananemiskatse, et tagada magnetilise eelpositsiooni võime püsimine pärast tuhandeid töötsükleid stabiilsena.
Kõik UPC Zero Point Positioning Series komponendid säilitavad liidese ühilduvuse Zero Point Clamping Chuck seeriaga. Tehased ei pea olemasolevaid masinapoolseid padruneid ära viskama, kui tuuakse kasutusele robotivõimelised kaubaalused. Olemasolevad riistvaravarad võivad uues automatiseeritud tootmispaigutuses edasi töötada.
Mittestandardsete modifikatsioonide tugi hõlmab haaramissoonte mõõtmeid, magnetjõu intensiivsuse reguleerimist ja ühendusõla kinnitusääriku suurusi, kohandudes erinevate turul leiduvate roboti kaubamärgi ääriku standarditega.
Igapäevane hooldus
Robotile orienteeritud asukoha määramise riistvara ei taga täielikku jõudlust ainult lihtsa paigaldamisega. Igapäevane juhtimine peab ühendama roboti liikumise parameetrite häälestamise, magnetpindade korrapärase kiibi puhastamise ja hoova-õla liigendi kliirensi perioodilise kontrolli. Isegi kõrgekvaliteediline modulaarne riistvara tekitab varjatud riske, kui tavapärased hooldustoimingud ära jäetakse. Paljud automatiseerimisprojektide alatalitlusjuhtumid tulenevad pigem tähelepanuta jäetud igapäevasest kontrollist kui riistvara enda defektidest.





- View as
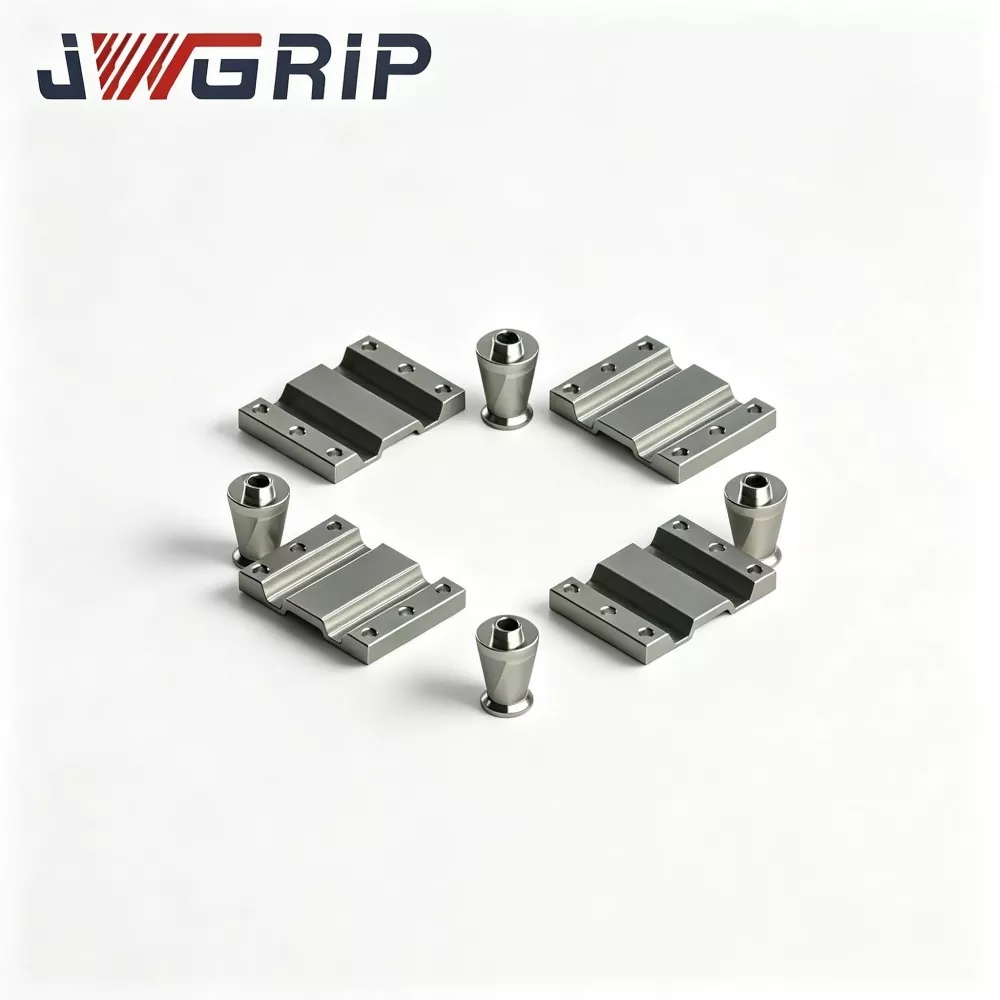
UPC tsentreerimissegmendid nullpunkti kinnitussüsteemi jaoks
JWGRIP on Hiinas nullpunkti kinnitussüsteemi kohandatud UPC-tsentreerimissegmentide professionaalne tootja ja tarnija, mille standardsed spetsifikatsioonid on täielikult laos olemas. Oluliste tugitarvikutena, mis on professionaalselt loodud UPC nullpunkti kinnitussüsteemide jaoks, toimivad need tsentreerimissegmendid nullpunkti kinnitussõlmede südamiku sobitus- ja hoolduskomponentidena. Kasutades kõrge kõvadusega legeerterasest materjale ja standardset täppistöötlustehnoloogiat, saab neid otse kohandada kõikide UPC standardsete nullpunkti padrunite jaoks ilma täiendavate lisatarvikuteta, toetades standardiseeritud kokkupanekut ja kohandatud modifikatsioone, et vastata erinevatele kinnitusdetailide sobitamise ja seadmete uuendamise nõuetele.
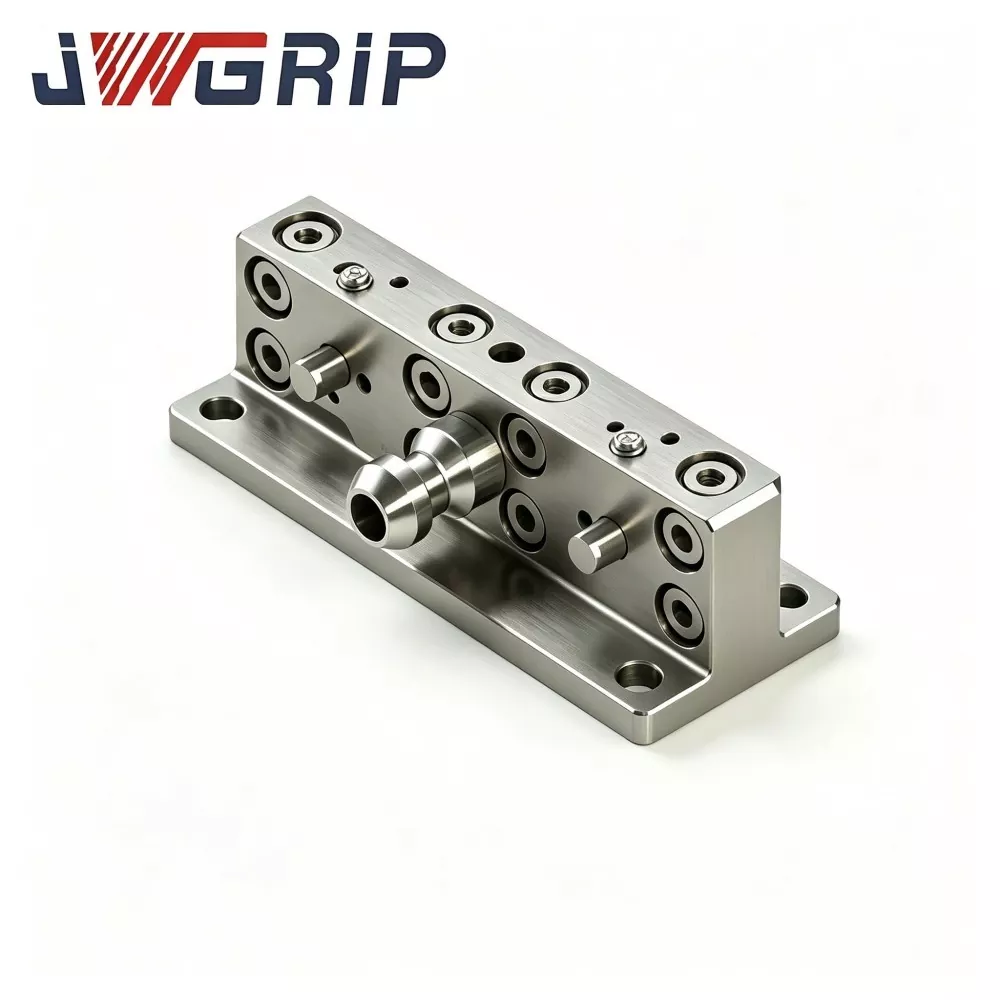
UPC hingede hoob roboti kiirvahetustööriista vahetaja jaoks
JWGRIP on roboti kiirvahetustööriistade vahetaja UPC hingede hoovastiku professionaalne originaalseadmete tootja eksportija Hiinas. See on põhiline struktuurne ühenduskomponent, mis on spetsiaalselt loodud roboti automaatse kinnitusseadme vahetamise ja mehitamata CNC paindlike tootmiselementide jaoks. Roboti otsaefektori ja UPC nullpunkti kaubaaluste komplektide vahel peamise jõuülekandevahendina toimiv optimeeritud hingede hoob teostab nullpunkti kaubaaluste mehaanilise lukustamise ja avamise puhtalt roboti telje liikumise kaudu, välistades vajaduse täiendavate pneumaatiliste ja hüdrauliliste abiseadmete järele.
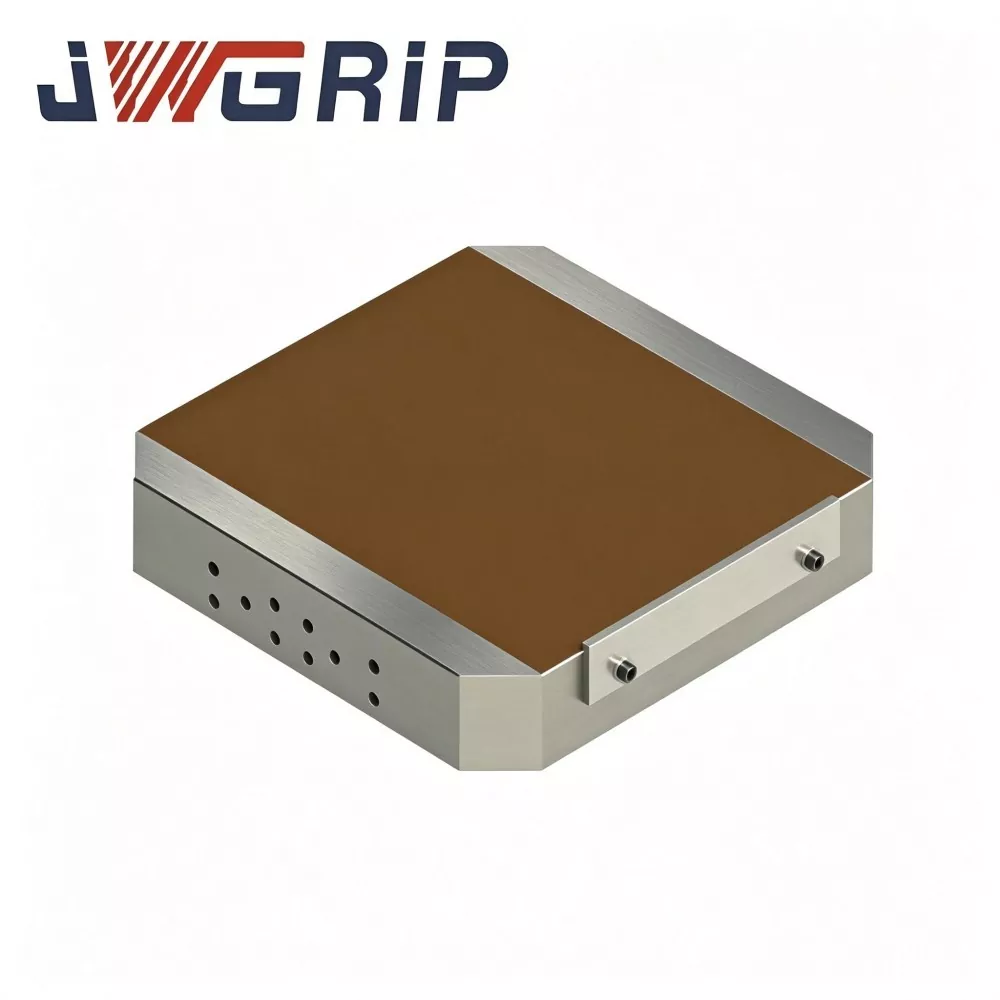
UPC magnetiline nullpunkti kaubaalus
JWGRIP on professionaalne Hiina eksportija ja tehase otsene hulgimüüja, kes tarnib UPC Magnetic Zero Point Kaubaalust ja tarnib kohandatud ülitõhusaid kinnituslahendusi CNC-freesimise, lihvimise ja EDM-töökodade jaoks. See integreeritud kaubaaluste üksus ühendab UPC standardse nullpunkti kiirmuutmiskonstruktsiooni suure jõudlusega püsimagnetpadruniga, rikkudes traditsiooniliste mehaaniliste kinnituslõugade füüsilisi piiranguid.
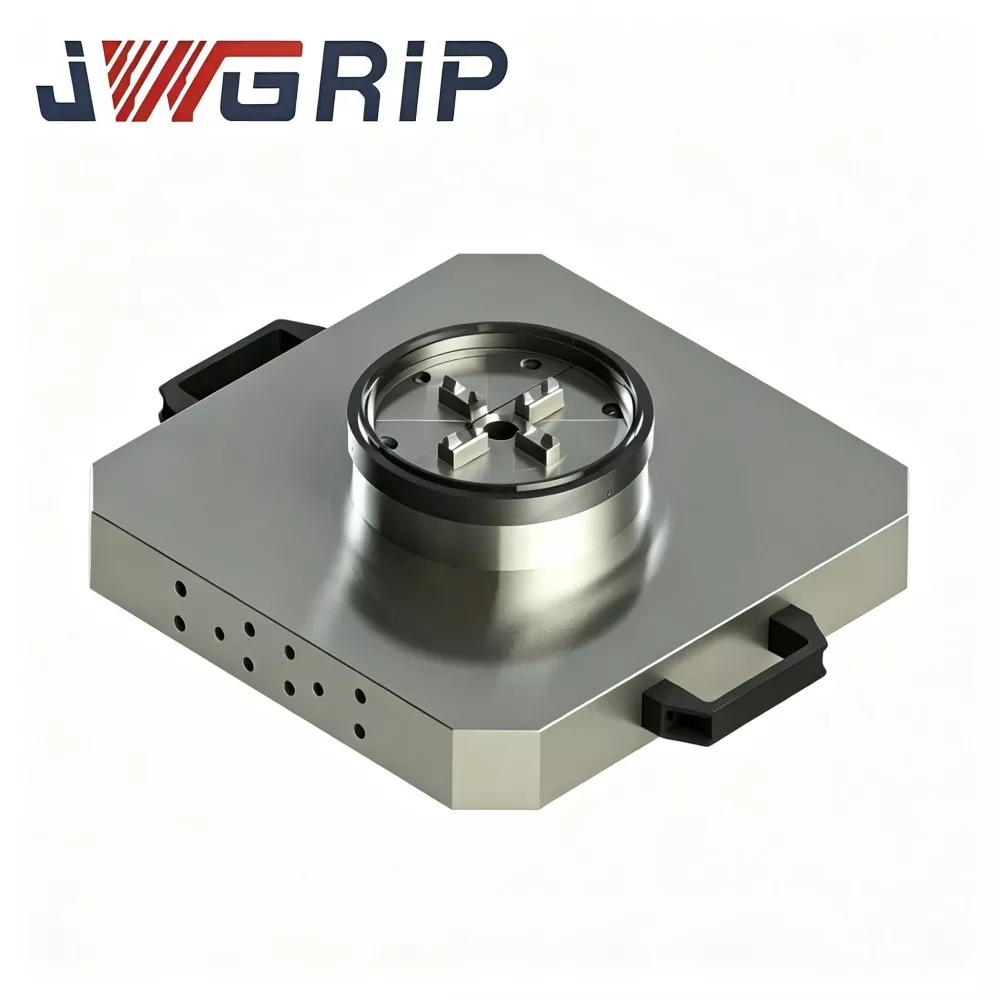
UPC nullpunkti kaubaalus koos jõupadruniga
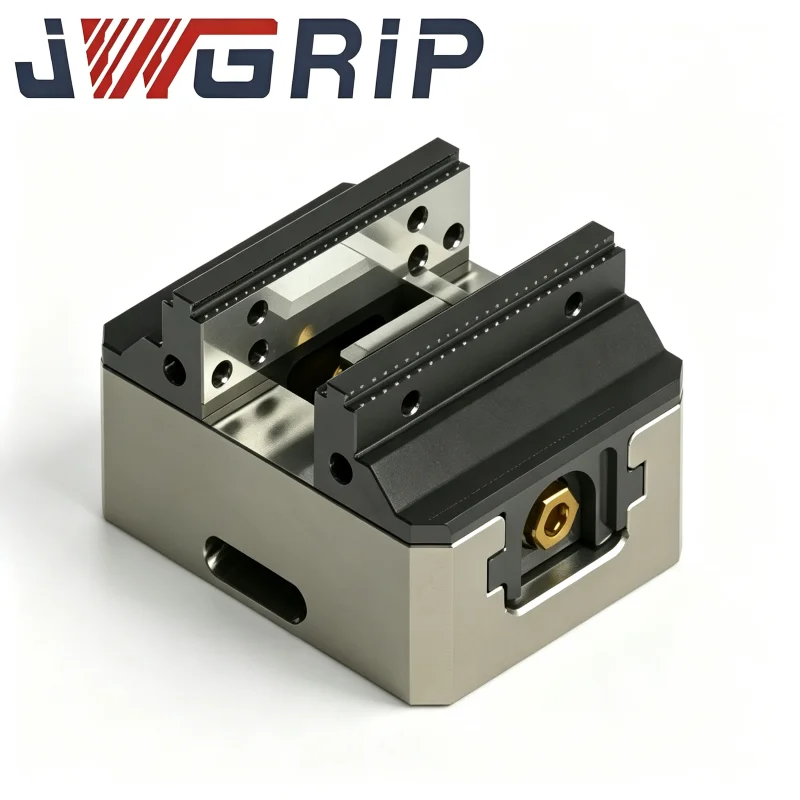
JWGRIP on Hiinas professionaalse UPC nullpunktiga kaubaaluse tootja ja tarnija Power Chuckiga. See on ülitäpne integreeritud kinnitusseade, mis on kohandatud kaasaegsete trei-freesimismasinate ja vertikaalsete töötluskeskuste jaoks. See toode integreerib uuenduslikult UPC-standardi nullpunkti lukustusmehhanismi ja jõupadruni monoliitsesse kaubaaluse struktuuri, välistades vajaduse eraldi hankida ja kohapeal kokku panna nullpunkti aluse ja sõltumatute padrunite tarvikud.
JWGRIP on professionaalne UPC nullpunkti positsioneerimise seeria tootja ja tarnija Hiinas. Tervitame teid meie tehasest konkurentsivõimelise hinnaga kvaliteetsete toodete hulgimüügiga.
Uudiste soovitused