Eesti Keel
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






N160 roboti kiirvahetusmoodul
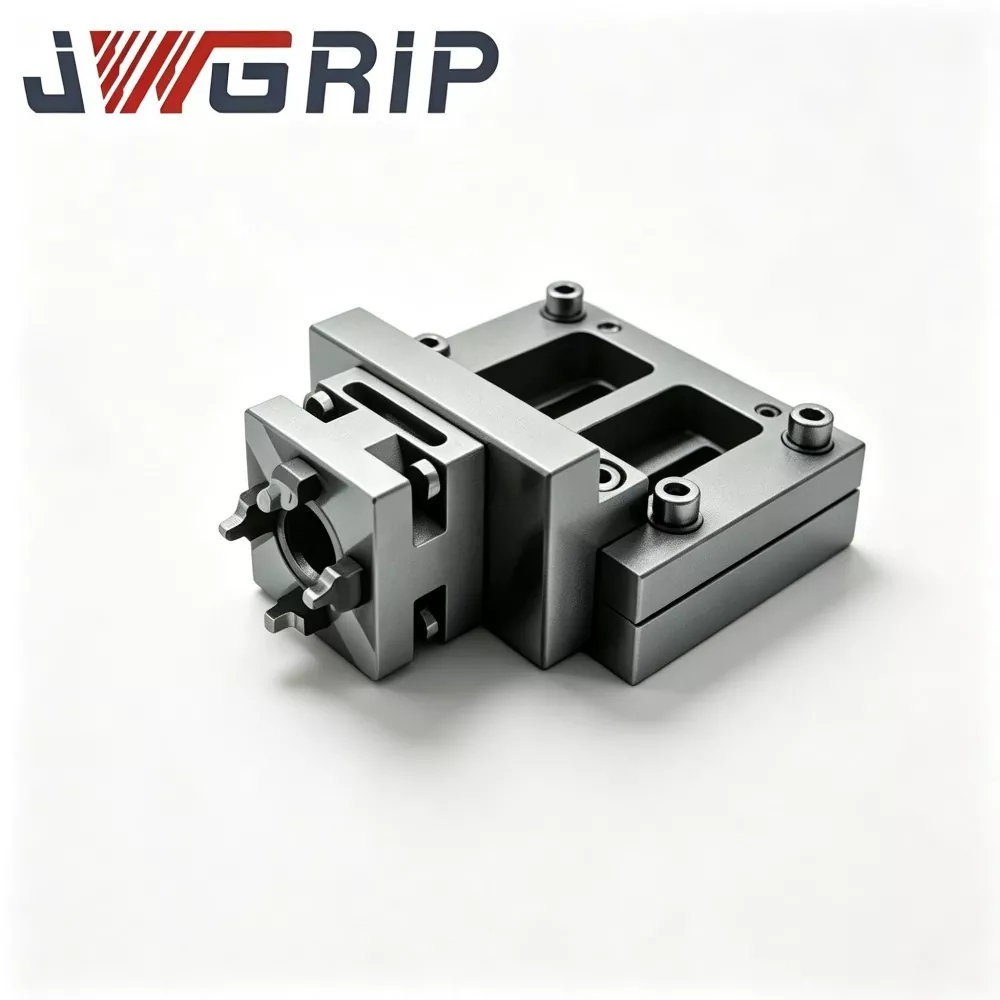
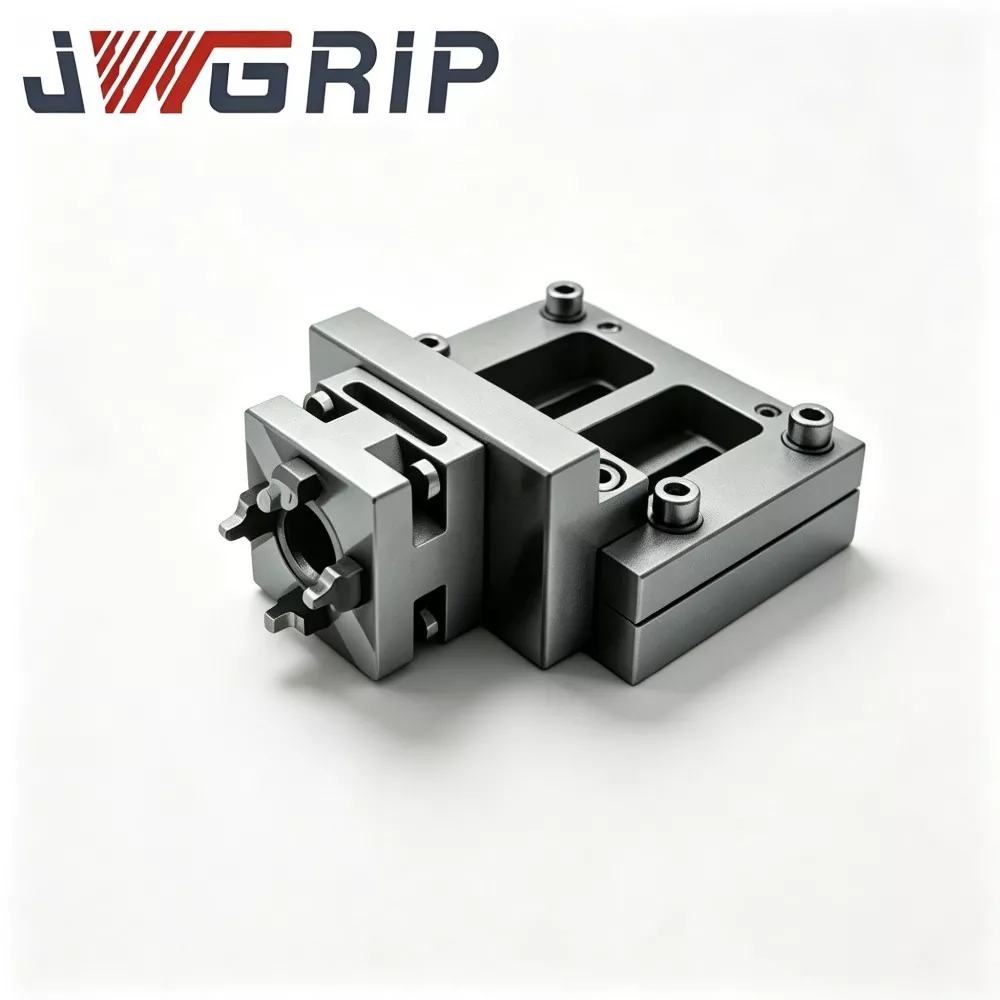
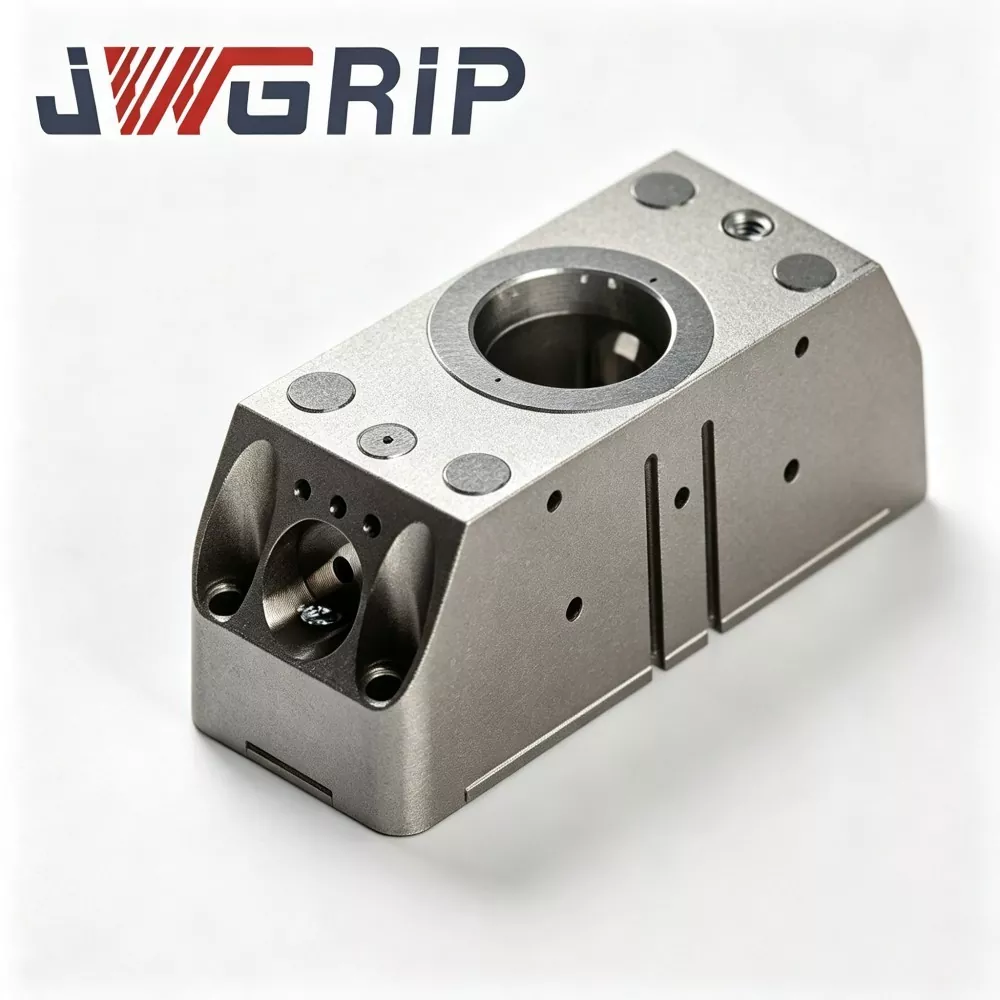
JWGRIP on N160 Robot Quick Change Gripper Module'i professionaalne tootja ja tarnija Hiinas, mis toetab hulgitellimuste hankimist ja pakub ülemaailmsetele automatiseerimisprojekti partneritele tõelist tehasehinda. See on äsja uuendatud integreeritud käe otsas töötav robot, mis on spetsiaalselt loodud kaasaegsete paindlike mehitamata tootmisliinide jaoks. Integreerides uuenduslikult pneumaatilise paralleelse haaratsi ja roboti kiirvahetusliidese ühte modulaarsesse korpusesse, kaob vajadus eraldi kiirvahetusketaste ja sõltumatu haaratsikoostu järele, ilma et oleks vaja täiendavaid mitmekihilisi ühendusäärikuid ega üleminekutarvikuid.
Sellel suure jõudlusega N160 roboti kiirvahetusmoodulil on ülitugev alumiiniumsulamist korpus ja karastatud legeeritud terasest lukustussüdamik, millel on suurepärane vastupidavus ja stabiilne mehaaniline jõudlus. Loobudes traditsioonilisest jagatud kombineeritud struktuurist, vähendab see tõhusalt kumulatiivseid positsioneerimisvigu, mis on põhjustatud mitmekihilisest ühendusest ja kohapealse montaaži kõrvalekaldest. Moodul on läbinud miljoneid tsüklilisi väsimuskatseid ja vastab täielikult CE mehaanilistele ohutusstandarditele, säilitades pikaajalise stabiilse töö kõrgsageduslike tsükliliste haaramis- ja lülitusstsenaariumide korral.
Kõik ettevõttesisesed tootmisprotseduurid, sealhulgas tooraine kontroll, CNC täppistöötlemine, vaakumkuumtöötlus, pinna kõvenemine ja täiskoormusega tsükliline kontrollimine, tagavad ühtlaselt kõrge kvaliteediga jõudluse. See on laialdaselt kasutatav uute energiakomponentide kokkupanemisel, autode väikeste osade käitlemisel, 3C täppistooriku haaramisel ja kodumasinate komponentide sortimisel. Toetades ühe ühiku prooviostu ja suurte partiide tellimuste koostööd, on see varustatud täielike 2D/3D joonistusandmete, paigaldusjuhiste ja kaugtehnilise toega, mis vähendab oluliselt kohapealse montaaži ja kalibreerimise töökoormust ning lühendab intelligentsete paindlike tootmisliinide renoveerimistsüklit diskreetsete tootmisettevõtete jaoks.
Integreeritud mooduli kavandamise põhjendus
Kuna tootmine nihkub mitme sordi ja väikeste partiide tootmisrežiimile, vajavad rohkem automatiseeritud tootmisliinid mitme haaramisülesande täitmiseks ühte tööstusrobotit.
Traditsiooniliselt ostavad süsteemiintegraatorid kiirvahetusketta ja pneumaatilise haaratsi eraldi ning panevad need kohapeal kasutuselevõtu ajal roboti ääriku külge kokku.
See lahendus toob kaasa palju varjatud probleeme:
1. Mitmed omavahel ühendatud äärikud seavad mõõtmete tolerantsid virna, mis halvendab üldist korduva positsioneerimise täpsust.
2. Katmata välised õhutorud saavad sagedaste tööriistavahetustsüklite ajal hõõrdumiskahjustusi.
3. Kohapealsele kokkupanekule ja kalibreerimisele kulub palju töötunde.
N160 Robot Quick-Change Gripper Module on välja töötatud ülalmainitud praktiliste valupunktide lahendamiseks. JWGRIP integreerib kiirvahetatava lukustusmehhanismi, gaasikontuuri kanali ja paralleelsed haaratsid ühte kompaktsesse mooduliüksusesse.
Kogu komplekt on jagatud:
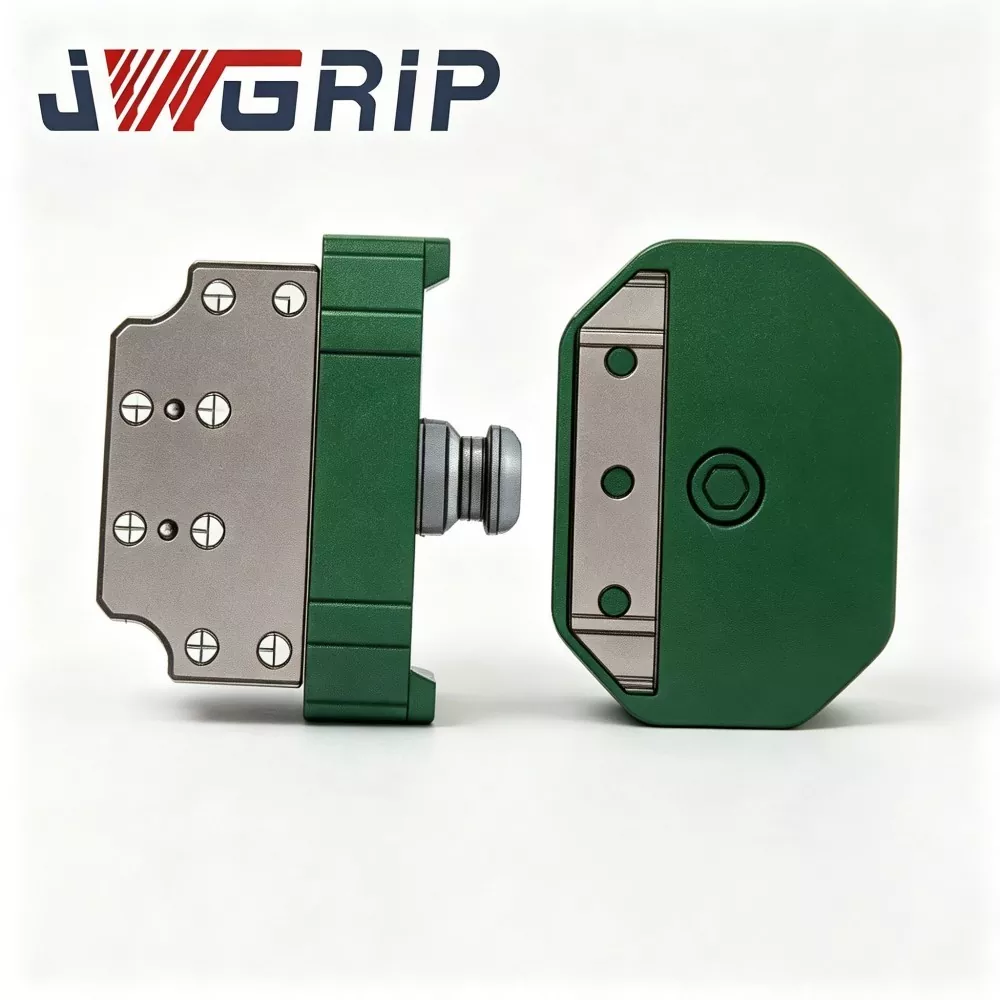
① Robotipoolne alus (paigaldatud püsivalt roboti äärikule)
② Vahetatav tööriistapoolne haaratsimoodul
Pärast ühekordset robotipoolse aluse paigaldamist roboti äärikule saab robot lõpetada automaatse tööriistavahetuse, ühendades erinevad tööriistapoolsed moodulid ilma äärikute korduvat lahtivõtmist kohapeal.
Laos olev standardne N160 Robot Quick Change Gripper Module hõlmab mitut haardejõu klassi, mis sobib enamiku tavapäraste kuueteljeliste tööstusrobotite ja koostöörobotidega. Eritingimustega projektide jaoks saab aktiveerida kohandatud ja OEM-teenuseid. Kas väikese partii prooviost või hulgitellimus, saavad kliendid meie tehase otsetarnekanalist tehasehinna tuge.

Toote määratlus ja põhikoostis
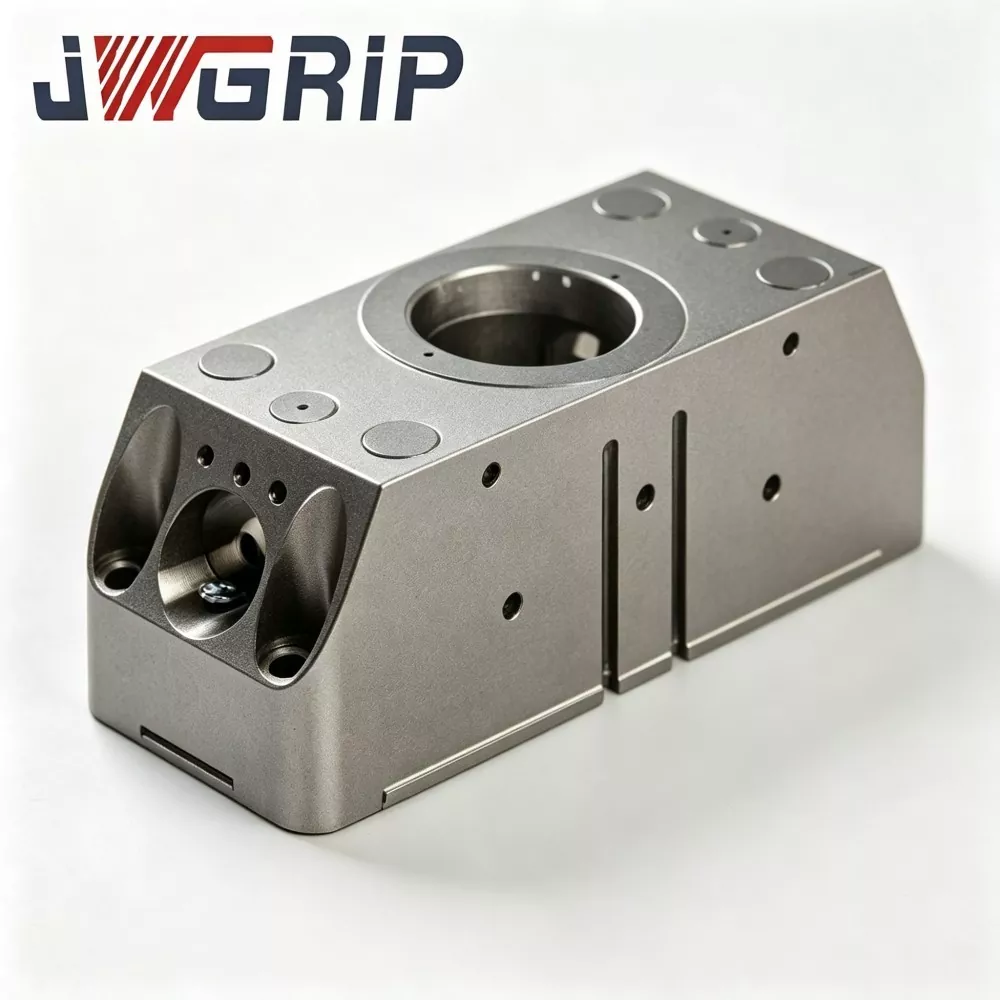
N160 Robot Quick-Change Gripper Module on integreeritud roboti lõppseade, mis ühendab orgaaniliselt roboti kiirvahetusliidese ja paralleelse pneumaatilise haaratsi. Erinevalt diskreetsetest komponentidest, mis vajavad teisest kokkupanekut kliendi kohapeal, lõpetab iga N160 roboti kiirmuutmismoodul enne tarnimist JWGRIPi tehases kokkupaneku, õhuahela silumise ja tsüklilise jõudluse testimise.
Põhikoostise jaotus:
1. Robotipoolne põhialus ja püsivalt kinnitatud roboti väljundääriku külge. See sisaldab: – pneumaatilist sisselaskekanalit – mehhaanilist lukustavat ajamisõlme – sisseehitatud oleku tagasiside andurit
See komponent jääb roboti käe külge kinnitatuks ilma sagedase lahtivõtmiseta.
2. Tööriistapoolne alamhaardemoodul Vahetatav tööüksus, sealhulgas: – sulamist lukustusmehhanism – ülitäpsed tihvti augud – sisseehitatud sisemised gaasikanalid – paralleelsed haaratsid
Erinevate toorikute jaoks saab valmistada mitu komplekti tööriistapoolseid mooduleid, millel on erinevad lõuaprofiilid, haardejõud ja käik.
Töövoog:
Kui robot liigub tööriista tugijaama, käivitab suruõhk mehaanilise lukustusmehhanismi robotipoolse aluse sees, et haakuda tööriistapoolse käigukomplektiga. - Täpsed asukoha määramise tihvtid tagavad suure täpsuse positsioneerimise - Sisemised gaasikanalid täieliku pneumaatilise ühendusega haaratsi juhtimiseks - Andur suunab lukustamise-avamise reaalajas signaali tagasi roboti kontrollerile, et realiseerida turvablokeeringu juhtimine
Paljud N160 roboti kiirvahetatava haaratsimooduli tootjad tarnivad ainult eraldatud varuosi, jättes monteerimis- ja tolerantsikontrolli töö integraatoritele. Meie integreeritud disain kannab enamiku kokkupanekuga seotud riskidest üle tehasesiseste tootmisühenduste kaudu, vähendades lõppkasutajate projektide ebakindlust.
Peamised jõudlus- ja struktuuriomadused
1. Integreeritud modulaarne struktuur tolerantsi kogunemise minimeerimiseks
Täiustatud N160 roboti kiirvahetatava haaratsi moodul tühistab kiirvahetusketta ja haaratsi vahelise üleminekuääriku. Võtmetega kokkusobivad pinnad töödeldakse ja kalibreeritakse tehases. Korduva positsioneerimise täpsus pärast dokkimist võib ulatuda ≤±0,010 mm-ni, tagades stabiilse haaramise täpsuse ülitäpse kokkupaneku stseenide jaoks.
2. Sisseehitatud mehaaniline iselukustuv ja elektriline signaaliblokeering
Järgige CE mehaanilise ohutuse nõudeid. Isegi kui suruõhuallikas tööprotsessi käigus kogemata ära lõigatakse, hoiavad mehhaanilised lukustushambad siiski haarduvat olekut, et vältida tööriistapoolse mooduli kukkumist. Robot saab liikumisjuhiseid täita alles pärast andurilt "täielikult lukustatud" tagasiside signaali saamist, realiseerides mehitamata töökodade ohutuskaitse.
3. Sisemine gaasikontuuri paigutus
Gaasikanalid on põimitud mooduli korpusesse välise katmata torude asemel. - Vähendab torujuhtme hõõrdumise ohtu, mis on põhjustatud sagedasest tööriistavahetuse liikumisest – Vähendab õhulekke ja liigeste lõdvenemise tõenäosust pikaajalises tsüklilises tootmises
4. Kergesti hooldatav kuluva osa moodulkonstruktsioon
Peamised kulukomponendid, sealhulgas tihendusrõngad, juhivad liugplokid ja tihvtidega varrukad, kasutavad sõltumatut modulaarset konstruktsiooni. Regulaarse hoolduse käigus vahetavad kasutajad ainult kohalikke kuluvaid osi ilma tervet moodulit roboti ääriku küljest lahti võtmata. See lühendab seadmete hoolduse seisakuaega.
5. Laiaulatuslik ühilduvus ja paindlik kohandatud tugi
Laos olev standardne N160 Robot Quick Change Gripper Module kohandub enamiku tavapäraste tööstusrobotite ja koostöörobotidega. Spetsiaalse lõuakuju, ülisuure löögi, spetsiaalse paigaldusava paigutuse või korrosioonivastase nõude korral saab teostada kohandatud ja originaalseadmete teenust.
6. Range tehase tarneeelne kinnitus
Professionaalse N160 roboti kiirvahetatava haaratsimooduli tarnijana peab iga valmistoode läbima: haardejõu tuvastamise, õhutiheduse kontrolli, tuhandete kordade lukustamise-avamise ja haaratsi avamise-sulgemise tsüklilise testi.
Kvaliteedi kontrollimine
1. Tooraine sissetulemise kontroll
Alumiiniumsulamist ja legeerterasest toorvarraste keemilise koostise ja kõvaduse test; keelduda kvalifitseerimata toorainest.
2. CNC töötlemata töötlemine ja viimistlemine
Töötlemiskorpus, lukustusmehhanism, lõualuu alus ja asukoha määramise komponendid. Range mõõtmete tolerantsi kontroll.
3. Vaakumkuumtöötlus ja pinnatöötlus
Karastage ja karastage legeeritud terasest lukustussüdamik ja asukohatihvt suurema kõvaduse ja kulumiskindluse tagamiseks; kõva anodeeritud alumiiniumisulamist korpus.
4. Täppislihvimine
Võtmepunktide pindade ja tihvtide aukude puhul tagage pinna karedus ja mõõtmete tolerants.
5. Kokkupanemise protseduur
Pange kokku lukustuskomplekt, libisevad juhtosad, tihendusrõngad ja sisseehitatud andur, täielik sisemine gaasikontuuri paigutus.
6. Pooltoodete eeltest
Õhutiheduse kontroll, haardejõu kalibreerimine, tegevuse silumine ja signaali tagasiside kontrollimine.
7. Tsüklilise koormuse väsimuse test
Iga valmis N160 Robot Quick-Change Haardemoodul läbib simuleeritud töökoormuse all tuhandeid lukustamise-avamise ja haaratsi avamise-sulgemise tsükleid. Ebaõnnestunud tooted töödeldakse ümber.
8. Lõppülevaatus, seerianumbri märgistamine ja ladustamine
Kvalifitseeritud toodetest saab N160 Robot Quick-Change Gripper Module laos.
Mitme tööstusharu rakendusestsenaariumid
1. Uue energiaga komponentide komplekt
Akuelementide virnastamine, moodulite käsitsemine, pistiku kokkupanek. Integreeritud mooduli disain väldib tolerantsi kuhjumist, tagades väärtuslike uue energiaga komponentide täpse haardeasendi.
2. Autode väikeste osade käsitsemine
Mootori pisidetailid, kinnitusdetailid, plastikust salongidetailid. Kiire automaatne tööriistavahetus toetab segapartiisid autotööstuse koosteliine.
3. 3C täppis tooriku haaramine
Mobiiltelefoni komponendid, sülearvuti kestad, elektroonilised pistikud. ≤±0,010 mm korduva positsioneerimise täpsus rahuldab ülitäpse 3C kokkupaneku nõudeid.
4. Kodumasina komponentide sorteerimine
Plastikust kestad, metallklambrid, mootorikomponendid. Mitu erineva lõuaprofiiliga tööriistapoolset moodulit kohandub kodumasinate erinevate osade geomeetriatega.
5. Üldised paindlikud automaatikajaamad
Mitmesugused väikese partii tootmisliinid, mis nõuavad ühte robotit mitme osatüübi töötlemiseks. Eelmonteeritud integreeritud moodul lühendab oluliselt jaama kasutuselevõtu tsüklit.
Paigaldamise ja kasutuselevõtu põhipunktid
1. Paigaldage robotipoolne põhialus roboti äärikule; pingutage kinnituspolte rangelt järgides ametlikus dokumentatsioonis märgitud pöördemomendi väärtusi. Vältige ülepöördemomendiga kinnitamist, mis võib põhjustada põhikorpuse mikrodeformeerumist.
2. Valmistage ette tööriista tugijaam tühikäigul olevate tööriistapoolsete haaratsimoodulite paigutamiseks. Tagage tööriistatoe positsioneerimise täpsus, et toetada stabiilset automaatset dokkimist.
3. Täielik pneumaatilise vooluahela ühendus robotipoolse aluse jaoks; paigaldage õhufiltri rõhuregulaator suruõhu sisselaskeava esiotsa. Stabiliseerige tööõhu rõhk vahemikus 0,5–0,7 MPa.
4. Ühendage anduri signaalikaabel roboti-PLC IO-porti; kontrollida luku-oleku-tagasiside-signaali loogikat; konfigureerige roboti liikumise blokeerimise loogika: robot ei tohi sooritada kiiret liikumist, kui pole vastu võetud "täielikult lukustatud" signaali.
5. Käivitage käsitsi sörkimisrežiimi dokkimise simulatsioon enne automaatse tsükli tootmist. Kontrollige dokkimise sujuvust, õhutihedust ja signaali tagasiside korrektsust. Kõrvaldage mehaaniliste häirete riskid.
6. Koosta robotiprogrammi tööriistade muutmise alamrutiine; määratleda ohutu lähenemiskaugus ja dokkimiskiiruse parameetrid. Vältige kiiret kokkupõrget ülem-baasi ja alammooduli vahel.
Hanked ja projektide hindamine
JWGRIP N160 roboti kiirvahetusmooduli põhiväärtus:
① Integreeritud ühe korpusega disain ühendab kiirvahetusliidese ja paralleelse haaratsi, välistades vahepealse ääriku tolerantsi virnastamise
② ≤±0,010 mm korduspositsioneerimise täpsus
③ Mehaaniline iselukustuv + elektrisignaaliga kahekordne ohutusmehhanism, CE-nõuetele vastav
④ Sisemine gaasikontuuri paigutus, vältides toru välist hõõrdumist
⑤ Modulaarsed vahetatavad kuluvad osad, madalad hoolduskulud
⑥ Mitme haardejõuga tootemaatriks, mis ühildub tavapäraste tööstus- ja koostöörobotidega
⑦ Majasisene täielik tootmisprotsess, range tarneeelne tsükliline kontroll
See lahendab peamised automaatikajaamade kitsaskohad:
Kumulatiivne tolerants poolitatud kiirvahetuskettast + haaratsi koost
Pikk kohapealne monteerimis- ja kalibreerimisaeg
Välise õhutoru hõõrdumine ja õhulekke rike
Ohutusoht tööriista allakukkumiseks õhuvarustuse katkemise korral
Kõrge hoolduskulu mittemodulaarsete kuluvate osade tõttu
Projekti hindamise meeldetuletused:
1. Kinnitage roboti ääriku tegelik mõõde ja nõutav nimikoormus (arvestage dünaamilist löökkoormust, mitte ainult haaratsi + tooriku staatilist kaalu). Varuge piisav ohutusvaru.
2. Täpsustage haardejõu astme, lõua avanemiskäigu ja lõuaprofiili nõuded sihttoorikule.
3. Kontrollige töökoja suruõhuallika kvaliteeti ja rõhu stabiilsust; soovitada õhufiltri rõhuregulaatori kombinatsiooni, kui rõhk kõigub tugevalt.
4. Kinnitage lukustuse oleku signaali vastuvõtmiseks robot-PLC IO-ressursi tingimus. JWGRIP pakub tasuta elektriliidese dokumentatsiooni.
5. Standardvarustatud versioonid tagavad kiire kohaletoimetamise; rakendage kohandatud / OEM-teenust spetsiaalse ääriku, spetsiaalse tihendusklassi (IP-täiendus), spetsiaalse lõuaprofiili või ülisuure käigu nõuete jaoks.
KKK
K1: Kas N160 roboti kiirvahetatava haaratsi moodul suudab täielikult automaatset tööriistavahetust ilma polte käsitsi lahti võtmata?
Jah. Roboti kiirvahetusmoodul N160 reageerib robotsüsteemi pneumaatilisele juhtsignaalile ja viib lukustamise-avamise automaatselt lõpule. Tööriistavahetusloogika saab integreerida robotiprogrammi. Tööriistahoidik töötute tööriistapoolsete moodulite paigutamiseks tuleb kohapeal ette valmistada.
K2: Kas mul on vaja suuremahulist koordinaatide ümberkalibreerimist iga kord, kui vahetan tööriistapoolseid mooduleid?
Õigete paigaldustingimuste korral korrake positsioneerimistäpsust ≤±0,010 mm. Suuremahuline ümberkalibreerimine pole vajalik; väiksemaid peenhäälestusi saab lõpetada esmase kasutuselevõtu ajal.
K3: Minu roboti äärik on mittestandardne, kas ma saan kasutusele võtta N160 roboti kiirmuutmismooduli?
N160 Robot Quick-Change Gripper Module laos olevad mudelid sobivad tavaliste robotiäärikutega. Mittestandardse liidese puhul saab kohandatud ja OEM-teenus muuta paigaldusäärikut vastavalt kliendi joonistele.
K4: Mis juhtub, kui õhuvarustus katkeb kogemata roboti liikumisel?
Mehaaniline iselukustuv konstruktsioon on sisse ehitatud. Isegi suruõhk kaob, lukustushambad haakuvad, et vältida tööriistapoolse mooduli kukkumist. Avamistoimingut saab käivitada ainult siis, kui avamissignaal ja kehtiv õhurõhk eksisteerivad samaaegselt.
K5: Millist hooldustsüklit peaksin järgima N160 roboti kiirvahetatava haaratsimooduli puhul?
24-tunnise pideva tootmise ajal kontrollige kuluosi iga 250 000 tsükli järel, puhastage nullpinda ja lisage kulumisvastast määret. Lühendage rasketolmulise töökoja hooldusintervalli.
6. küsimus: kas N160 roboti kiirvahetusmoodul võib töötada pritsmeohtlikus töökojas?
Standardversioon saavutab IP53 klassi, sobib tavaliseks töökojaks. Pritsmeohtliku, kõrge õhuniiskuse ja kergelt söövitava keskkonna jaoks valige kohandatud N160 Robot Quick-Change haaratsmoodul, millel on täiustatud tihendus ja korrosioonivastane töötlus.
Saada päring
Kontaktinfo
-
Aadress
44, Daning Entrepreneurship Road, Humen Town, Dongguani linn, Guangdongi provints, Hiina
-
Tel
-
Meil
Tere tulemast saatma päringut JWGRIP-ile. Meie professionaalne tehniline ja müügimeeskond pakub tasuta kinnituste valikut, kohandatud lahenduse disaini ja täpset hinnapakkumist.

Uudiste soovitused